永磁同步电机位置伺服系统滑模控制的研究
2014-04-27孙路路王玲丽
科技视界 2014年8期
孙路路 王玲丽
(安徽工程大学 电气工程学院,安徽 芜湖241000)
0 引言
工业对象的多样化和复杂化对伺服控制器提出了更高要求,即希望伺服系统具有一定的自适应能力和较强的抗扰能力,滑模变结构控制(SMC)能较好地解决这个问题[1]。SMC是50年代俄罗斯学者提出的一种有效的非线性鲁棒控制方法[2]。由于它不需要对系统的精确观测,控制率整定方法简单,易于数字实现,近年来,已有学者将SMC应用于伺服系统中,研究表明,它能有效改善摩擦非线性和负载时变性,提高系统鲁棒性[3-4]。
本文根据矢量控制PMSM伺服系统的特点,设计了一种SMC控制器,通过对控制量先微分后积分的处理,使其不含非线性项,减小了抖振;通过对伺服系统采取先速度SMC后位置SMC的方式,实现了位置跟踪和速度控制。文中将该方法应用于矢量控制PMSM伺服系统,仿真和实验结果均表明所设计的SMC控制器能使实际系统较好地实现位置跟踪和速度控制,较大地提高系统的快速性和鲁棒性,并减小抖振,有效地改善电机的动静态特性。
1 永磁同步电机数学模型
假设磁路不饱和,在空间磁场呈正弦分布,不计磁滞和涡流损耗影响条件下,采用id=0的PMSM转子磁场定向控制,转矩的大小只与定子电流的幅值成正比,实现了PMSM的解耦控制。这时,PMSM电压方程:
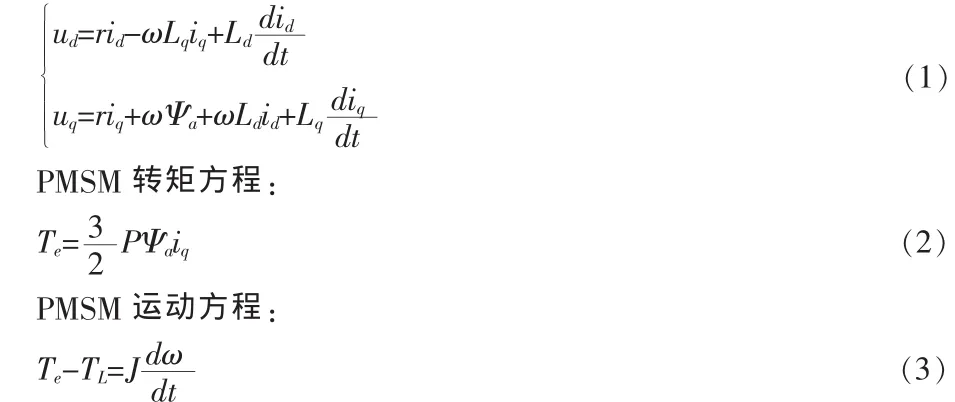
式中:ud、uq分别为 d、q 轴电压;id、iq分别为 d、q 轴电流;Ld、Lq分别为 d、q轴电感;r为定子电阻;Te为电磁转矩;P为电机的极对数;Ψa为永磁体与定子交链的磁链;TL为负载转矩;J为转动惯量;ω为转子机械角速度。……
登录APP查看全文