一种改进的时间最优控制算法∗
2014-03-21刘亚云金亮亮
雷达科学与技术 2014年2期
关键词:系统
刘亚云,金亮亮
(中航工业雷华电子技术研究所,江苏无锡214063)
0 引言
时间最优控制是最优控制理论中的一种,对于非奇异且控制输入变量为线性的一类系统时间最优化问题,采用Bang-Bang控制满足庞特里亚金极小值原理[1]条件。Bang-Bang控制中各分量u∗i(t)为时间t的分段常值函数,并在切换时间上完成两个常值(极大值和极小值)之间的跳变。
在Bang-Bang控制中,如果速度估计的不准确,在开关线附件就会引发控制量的频繁切换,从而引起“颤振”[2]并对实际系统造成很大的损害。本文在开关线两侧设置“缓冲区”,避免了“颤振”,保证系统以最快速度向目标点收敛,并在目标邻域内切换为滑模变结构控制,使系统具有很强的鲁棒性能。
1 系统最优控制设计
雷达伺服系统采取机电控制方式,系统的传递函数[3]简化为

式中,K表示开环增益,T表示惯性时间常数。

则系统的状态方程为

寻找一个容许控制向量u(t)∈R r,满足

使系统从x(t0)=x0出发,在末态时刻t f到达目标x(t f)=x tf,并使性能指标:
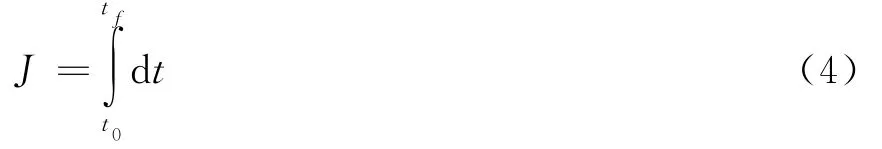
最小。
由极小值原理,构造哈密顿函数:
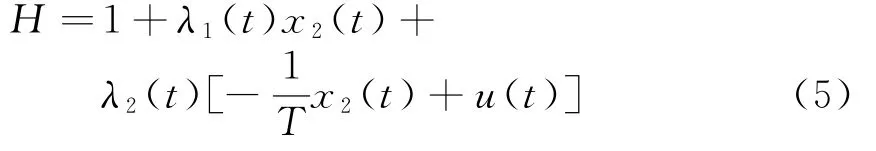
则控制量
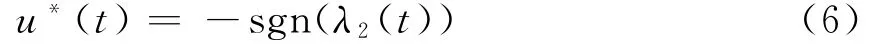
即

在控制量u∗(t)=U作用下,始于(x10,x20)的状态轨线方程为

它在相平面上绘制状态轨迹图如图1所示。

图1 时间最优算法相轨迹图
图1中γ+和γ-组成最优开关线,它们将整个相平面分成R+和R-两部分,设p(x1,x2)为状态空间上任意一点,则最优控制满足如下控制律:

在雷达伺服系统中考虑到减重的需要,一般没有测速电机等可以实时测量电机的角速度,需要采用状态观测器进行估计。由于速度估计不准确,在开关线附近将引发控制量在极大极小值之间频繁切换,产生“颤振”现象。……
登录APP查看全文