六自由度柔性测量臂关节零位偏差标定算法研究
2013-10-27金国光隋修武郭振锋
天津工业大学学报 2013年1期
关键词:测量
胡 鹏 ,金国光 ,隋修武 ,郭振锋
(1.天津工业大学机械工程学院,天津 300387;2.天津工业大学天津市现代机电装备技术重点实验室,天津 300387)
六自由度柔性测量臂属于非笛卡尔式坐标测量机.它仿照人体关节结构,以角度基准取代长度基准,将6个杆件和1个测头通过6个旋转关节串联连接,一端固定在基座上,另一端(测头)可在空间自由移动,构成一个球形测量空间.由于其轻巧便捷、功能强大、使用环境要求较低、测量范围较广、投入成本较低,而被广泛地应用于航空航天、汽车制造、重型机械、轨道交通、零部件加工、模具制造等多个行业.尽管多关节柔性测量臂是一种非常有前途的便携式坐标测量臂,但测量精度低是其致命的弱点,这在很大程度上影响了它的应用.采用高精度的标定方法可以提高柔性测量臂的测量精度[1].多关节柔性测量臂的参数标定方法有很多,有基于最小二乘法和迭代算法[2-3]的参数标定,有基于遗传算法[4]的参数标定,有基于改进模拟退火算法[5]的参数标定等.本文首先建立了柔性测量臂的测量模型和误差模型,然后给出了用最小二乘法和迭代算法对六自由度柔性测量臂的关节零位偏差进行标定的方法,最后在Matlab中对标定算法进行了模拟仿真验证.
1 测量模型
六自由度柔性测量臂可以看成一个串联开式运动链,它是由6个杆件和1个测头通过6个旋转关节串接而成,图1为柔性测量臂简图.
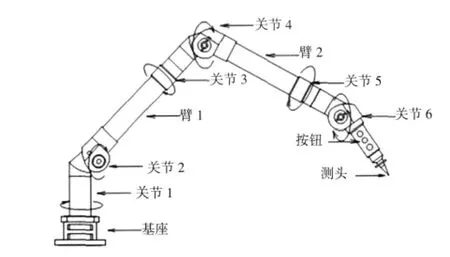
图1 柔性测量臂简图Fig.1 Schematic diagram of flexible measuring arm
Denavit和Hartenberg在1955年提出了对两个相互连接且相对运动的杆件之间相互关系的分析方法,简称 D-H 方法[2,4].
登录APP查看全文