PVT在同步运动控制中的应用
2013-10-24王慧,黄帅
电子工业专用设备 2013年6期
关键词:规划
王 慧,黄 帅
(中国电子科技集团公司第四十五研究所,北京 100176)
插补模式或者PVT 通常被应用于伺服控制系统的轨迹规划。伺服驱动器通过CAN 总线接收一系列的PVT点,每一个PVT点都由位置、速度、时间组成,伺服驱动器在这些点之间进行插补,以得到所需要的运动轨迹。PVT 控制最为关键的是分割时间的选择,和分割时间内相应的速度设置,以及如何确定轨迹规划时间。
1 PVT 分割时间的选择
对于PVTPoints 要仔细考虑所使用的PVT点的数量,太少的点电机无法准确跟随速度曲线规划,太多的点会导致CAN 总线网络阻塞。最大数量的PVT 间隔取决于所应用的网络类型,对于CanOpen,间隔不能超过255 ms。
关于PVT 时间分割,较小的分段时间可以减少误差,但是,整个过程必然会有一个误差最小的分割间隔,如果想通过计算获得系统误差允许范围内最小的时间分割是非常困难的。通常最好的办法就是系统最高频率(位置环)的1/10~1/20(由数字采样系统理论推出),此外,当速度较小时,即位移变化较慢时,PVT点的时间间隔较长一点比较好,相反,当速度较大时,即位移变化较快时,PVT点的时间间隔较短一点比较好。
针对不同的控制器,他们都有自己的PVT点数设置方法,用户只是应用已存在的设置方法来完成自己的需要。
2 速度的重要性
事实上,比分割时间段更为重要的就是在设定的分割时间内,给出满足其设定要求的准确速度。
以T曲线为例,速度线性变化至目标值,T型曲线轨迹规划可分为三段,如图1所示。
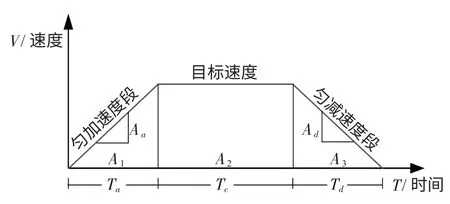
图1 T型曲线轨迹
登录APP查看全文