引入加速度的无人机皮托-静压管法测风模型
2012-12-01金永奇周树道卫克晶王迎强
探测与控制学报 2012年6期
金永奇,周树道,卫克晶,王迎强
(解放军理工大学气象学院,江苏 南京 211101)
0 引言
气象无人机是在无人机技术和气象探测技术的基础上发展起来的一种新型大气探测设备[1]。由于它具有可重复使用、按指定航线探测、低成本、智能化等特点,近年来得到了迅速的发展,已成为一种新的大气探测平台。当前在进行无人机气象探测中,对于温压湿等物理参数测量已取得了较好的效果,但在测风的使用上,精度还有待提高。
当前无人机测风主要使用的是皮托-静压管法,通过测得的空速、地速来计算出风速。但该方法存在着精度较低的问题,有时甚至误差无法被容忍。为了提高无人机测风的精度,本文对原有测风模型进行重新分析,对产生的误差来源进行寻找,并针对误差来源对模型进行改进。
1 现有测风模型分析
无人机的皮托-静压管测风方法主要是测得空速和地速两个矢量,再通过矢量运算得到风速。图1为地速、空速、风速的矢量关系图。
风速计算公式[2]为:

式(1)中,vw为风速;vg为地速;va为空速;α为空速和地速夹角。地速采用读取安装的无人机上的GPS模块输出的数据直接得到,而空速通过测量静压、静温和差压等间接计算得到。
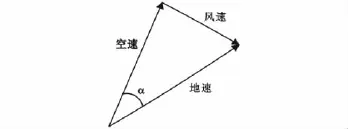
图1 地速、空速和风速矢量图Fig.1 Ground speed,airspeed,and wind speed vector
采用皮托-静压管测量空速的结构[3]如图2。当无人机飞行空速小于400km/h,可以认为空气没有被压缩,其密度不变[4],在这种情况下,空速计算公式为[5]:
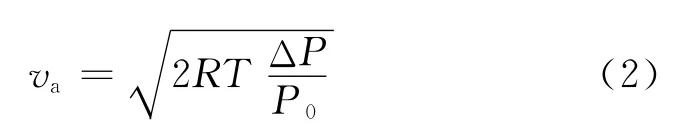
式(2)中,R 为气体常数,对于理想大气R =287.052 87m2/(K·s2)[6];T为静温;ΔP为动压,即总压与静压之差;……
登录APP查看全文
