基于Hough变换的车道检测改进算法研究
2012-11-30夏建刚
计算机工程与设计 2012年4期
李 明,黄 华,夏建刚
(四川大学 电气信息学院,四川 成都610065)
0 引 言
车道检测是车道侧偏检测的前提,是车辆辅助驾驶系统的重要组成部分[1]。车道检测有单道检测 (即本车所在的车道)、多道检测。本文主要讨论单道检测,设置检测出来的车道为后续的车辆检测范围,利用车道的特征进行检测。目前利用车道特征进行车道检测跟踪的方法很多,例如将原图像转化为鸟瞰视图,这样在鸟瞰图像里,车道线就会和现实中的一样平行,不会像原先的图像里那样相交,可以利用这一特征进行车道的检测。如文献 [2]就介绍了一种采用投影变换的方法,然后在变换后的俯视图中使用圆曲线车道模型及基于密度的Hough变换进行识别的方法。但是投影的方法要求每次检测或者跟踪,都要进行投影转换,增加了计算量。针对这些问题,本文提出了利用Hough变换来实现对车道检测的直道检测[3],即先通过统计较小区域的目标像素数目,设置感兴趣区域 (ROI)来判断车道的弯曲方向,然后在该方向上进行弯道像素的搜索,最后采用多段折线的方法对弯道部分进行重建,可实现运算速度更快,计算量更小,准确性更高的目的。
1 直线-曲线模型
如车道模型图所见,本文将车道分为直线-曲线两部分,它们相交的点就叫做偏离点。此类模型的车道函数为直线-抛物线函数[4],如下
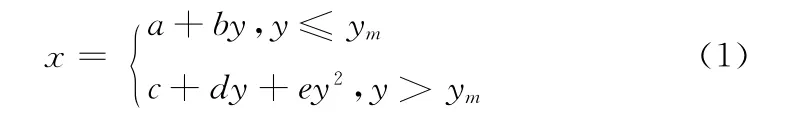
式中:ym——偏离点的纵坐标,a,b——直线部分的参数,c,d,e——曲线部分的参数。其中a,b,c,d,e满足下列关系式
式 (2)表示直线与抛物线在偏离点处相交,而式 (3)则表示抛物线与直线在偏离点处的微分值相等。……
登录APP查看全文
