电动伺服系统刚度问题研究
2012-11-22张兆凯曹东海谢劲松
微特电机 2012年7期
关键词:系统
张兆凯,唐 苗,曹东海,谢劲松
( 1.北京自动化控制设备研究所,北京100074; 2.海军驻航天科工三院军事代表室,北京100074)
0 引 言
伺服系统承载负载力矩时输出有时会有较大偏差,当负载扰动剧烈时,甚至会导致系统失稳等恶劣后果,该问题可归结为系统伺服刚度不足。本文从工程应用中的实际问题出发,引述了伺服刚度的概念,建立了电动伺服系统的模型,分析了负载作用下影响伺服系统跟踪误差和稳定性的关键因素,阐述了提高系统伺服刚度的理论本质,提出了采用陷波器进行串联校正处理,消除系统谐振、提高系统增益来提高伺服系统刚度的控制方法。仿真结果表明,陷波器能够有效抑制系统谐振,从而能够进一步提高系统增益,从而提高系统刚度。
1 电动伺服系统工程应用中的刚度问题总结
在电动伺服系统工程应用中,存在系统加负载后稳态误差增大,不能满足跟踪精度要求,如图1 所示,此时我们希望通过增大系统增益来降低系统稳态误差,但是增大系统增益后系统出现振荡,也不能满足工程应用要求,如图2 所示。这类问题发生时,通常产品已经生产完毕,通过有限的调试参数难以解决,系统控制品质大受影响,不能满足工程需求。
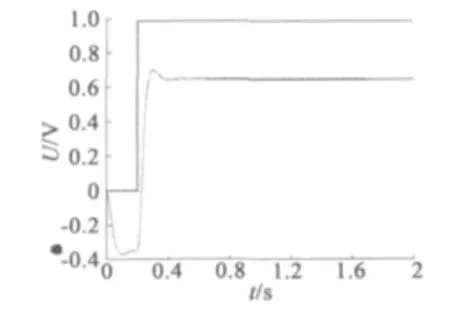
图1 负载作用下系统稳态误差增大示意图
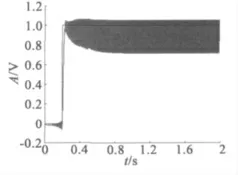
图2 提高增益时系统自激振荡响应示意图
从动力学角度分析,可以将这种问题归结为伺服系统的伺服刚度不足。
2 伺服系统刚度概念
伺服刚度是指整个伺服系统表现出来的抵抗外部扰动力矩产生位移偏差的能力。……
登录APP查看全文