单轴稳定平台控制系统及其电磁干扰防护
2012-02-22康永泰袁国珍
微特电机 2012年7期
关键词:系统
康永泰,齐 蓉,袁国珍
(西北工业大学,陕西西安710129)
1 稳定平台控制器的总体设计
1.1 设计背景及意义
稳定平台技术在各国一直是经久不衰的研究课题,在军事、民用工业上都有着广泛的应用[1]。单轴稳定平台控制器用于当载体在空间旋转时稳定载体内的平台负载,同时输出载体相对平台的角度及角速度信号。理想的单轴稳定平台系统,其内部平台是不会跟随外部载体转动而转动的,然而实际中,由于支撑轴的摩擦力存在,当外部载体转动时,支撑轴的摩擦力矩带动平台随着载体同方向转动。为了克服不均匀负载以及支撑轴承带来的摩擦力矩,我们需要一个力矩电机来产生抵消台体旋转的力矩。本文采用空间矢量脉宽调制技术,驱动永磁同步电动机实现上述功能,并对平台的硬件电磁隔离设计进行了详尽的说明和验证对比。
1.2 控制器的总体框架设计
伺服控制器的中心任务是控制伺服电机以一定的性能指标快速、精确的运动。因此,系统本质上就是一个高精度位置系统。伺服控制器的总体组成框图如图1所示,主要由伺服电动机、伺服控制器、磁电编码器、IMU(或模拟IMU)等构成。
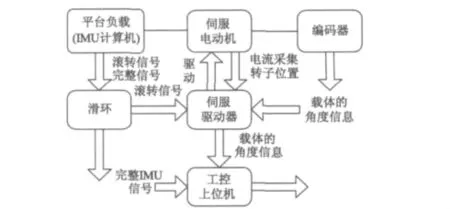
图1 伺服控制系统组成框图
2 稳定平台的硬件设计
2.1 硬件设计的总体结构
伺服控制系统硬件电路主要由控制电路及功率驱动电路组成,外加其它辅助电路。控制电路主要包括DSP最小系统电路、位置检测电路、通讯电路、隔离电路等,主要实现信息采集及SVPWM控制策略实现。……
登录APP查看全文