带有舵机特性的船舶航向自动舵DSC-MLP设计
2012-10-26刘程李铁山陈纳新
哈尔滨工程大学学报 2012年1期
刘程,李铁山,陈纳新
(1.大连海事大学 航海学院,辽宁大连116026;2.上海交通大学船舶海洋与建筑工程学院,上海200240;3.大连海事大学数学系,辽宁大连116026)
近年来,航运业迅速发展,对于船舶航行安全、节能、降低船员的劳动强度的要求日益增强,所以船舶航向控制问题得到了大家的关注.尤其是从70年代以来,各种控制技术不断应用于航向控制,如自适应控制[1-2]、H∞控制[3-5]、鲁棒控制[6-8]以及先进智能控制[9]等.然而,迄今为止,很多控制算法还不能应用于工程实际.究其原因主要是一方面,船舶动态具有高度非线性、长时滞、大惯性等特性,同时风、浪、流等外扰的随机性以及航行工况(装载、航速等)的频繁变化使船舶运动数学模型呈现明显的不确定性.这些特性使得很多控制算法不能适用;另一方面,一些控制算法本身由于算法复杂、计算负担重,在线执行耗时明显而限制了其在工程实践中的应用.因此,研发易于工程实现的自动舵控制算法正成为目前船舶控制领域的一个研究热点.
本文针对带有舵机特性的非线性船舶航向控制系统,提出了一种计算量小、易于工程实现的自动舵控制算法.
利用Lyapunov方法证明了闭环系统的稳定性,并通过计算机仿真验证了方法的有效性.
1 问题的提出
非线性船舶航向控制系统数学模型的舵角δ和航向φ的关系可以用下面的数学模型描述:
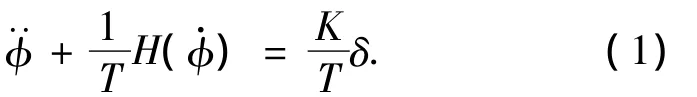
式中:K、T分别表示时间增益和时间常数,它们都是船舶前进速度和船长的函数.H(φ·)是φ·的非线……
登录APP查看全文