基于nRF24E01的卫星三轴半物理仿真系统研究
2012-10-25王井胤林宝军
中国测试 2012年6期
王井胤 , 林宝军
(1.中国科学院光电研究院,北京 100094;2.中国科学院研究生院,北京 100190)
0 引 言
微小卫星半物理仿真系统对缩短姿态控制系统验证周期、提高所研制系统的可靠性具有十分重要的工程实践意义[1]。但是组建整套的全物理姿控仿真系统需要巨额资金和较长的研制周期,且仿真效果并不十分突出,与微小卫星“快、好、省”的研制要求背道而驰;仅进行单轴气浮台半物理仿真又在仿真的物理实物全面性方面有所欠缺,无法仿真到三轴敏感器和执行器联动执行姿态控制任务的实际运行情况。因此,研究适合于微小型卫星的三轴半物理仿真系统具有重要的工程实践意义。本文利用Matlab XPC实时仿真技术、nRF24E01无线RS232串口通信、多台单轴气浮台联动运行和星载计算机、反作用飞轮、光纤陀螺等物理实物,设计了基于无线串口通信的微小卫星姿态控制系统的半物理仿真总体方案,并详细讨论了卫星姿态三轴耦合特性、无线信号传输准确性、仿真系统物理特性测试等问题。最后利用该系统对卫星偏置动量三轴稳态控制模式算例进行了仿真验证。
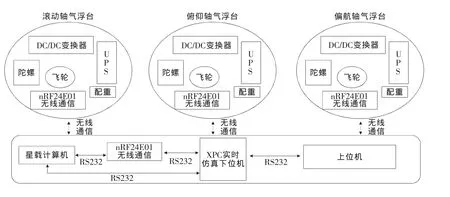
图1 姿控系统三轴半物理仿真系统结构图
1 微小卫星三轴半物理仿真系统设计
在卫星研制过程中,卫星姿态控制系统半物理仿真是在数学仿真验证的基础上,将系统中的关键单机如星载计算机、光纤陀螺和反作用飞轮等用实物代替,其他模块用Matlab Simulink仿真软件建立数学模型,并将上述数学模型下载到XPC下位机进行实时仿真进而构成半物理仿真回路验证姿态控制算法有效性以及关键单机的工作性能。……
登录APP查看全文