基于LabVIEW的3-UPS-1-PS并联机构控制系统设计
2012-10-16谢立臣王海博
谢立臣,王海博,颜 亮
(1河北工程大学机电工程学院,河北邯郸056038;2邯郸市生产力促进中心,河北邯郸,056002)
并联机构具有结构简单、刚度大、精度高、负载能力强、高速性能好、控制简单等特点,并联机构的控制也有很多成熟方案,如液压缸驱动圆柱副、直线电机驱动移动副和旋转电机驱动螺旋副等[1]。结合并联机构优点,国内外已有很多专家将并联机构应用在汽车薄板件柔性可重构夹具中[2]。本文以汽车焊装线上作为薄板件柔性夹具结构基础的3-UPS-1-PS并联机构控制系统为研究对象,研究3-UPS-1-PS并联机构的控制系统的设计及实现。
1 3-UPS-1-PS机构模型及控制原理
1.1 机构模型
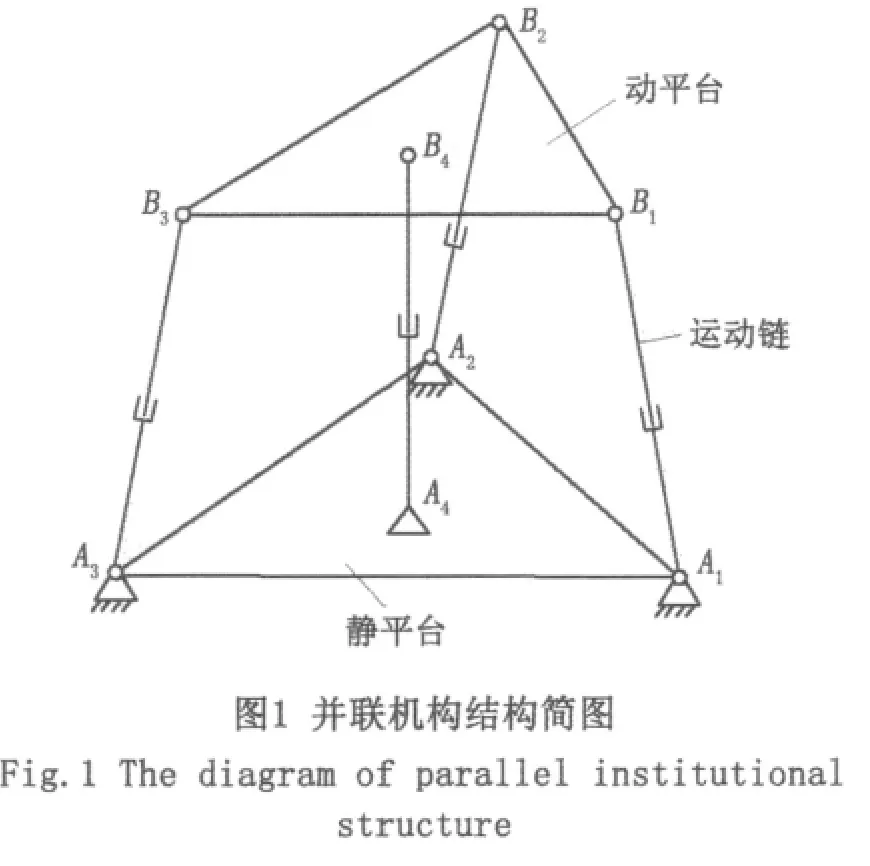
3-UPS-1-PS并联机构由动平台、静平台、3个UPS支链(A1B1,A2B2,A3B3)和 1 个 PS约束链(A4B4)组成,见图1。在3个UPS支链上分别装有电机,电机带动UPS支链上的滚珠丝杠,丝杆通过球副连接到动平台,从而实现动平台运动。
根据Kutzbach Grubler公式,空间机构自由度M为

式中:n-空间机构的总构件数;g-空间机构的运动副数;fi-第i个运动副的自由度数;fq-空间机构的局部自由度数。
则本并联机构自由度M为

其中包括:1个移动自由度,3个转动自由度。


1.2 硬件组成
该控制系统由NI公司的PCI-7354运动控制卡、UMI-7774(4轴)多功能数据采集卡和松下小惯量全数字式交流伺服电机MSMD-04-Z-P-1-U和自带的驱动器MBDDT2210组成[3]。系统连接,见图2。
1.3 控制原理
在动、静平台上分别建立动坐标系O'-X'Y'Z'和绝对坐标系O-XYZ,O'O和支链A4B4重合,O'B1作 X'轴,OA1作 X 轴,见图3。
支链AiBi(i=1,2,3)与静平台的夹角为φ。r1为动平台外接圆半径,即动平台上外接圆周上的铰链中心到外接圆圆心的铰链中心的距离,r2为经平台外接圆半径,即静平台上外接圆周上的铰链中心到外接圆圆心的铰链中心距离。……