雷达机动目标跟踪的卡尔曼粒子滤波算法
2012-08-27郑润高张安清
电光与控制 2012年1期
关键词:实验
郑润高, 张安清
(海军大连舰艇学院信息与通信工程系,辽宁大连 116018)
0 引言
杂波环境下雷达机动目标跟踪问题主要是解决系统的非线性非高斯问题[1]。目前非线性算法主要有扩展卡尔曼滤波(EKF),不敏粒子滤波(UKF),粒子滤波(PF)。研究表明EKF、UKF只能适用非线性较弱的系统[2-3]。PF通过大量粒子表征状态概率密度的连续Monte Carlo方法,能够适应较强的非线性非高斯环境[3-4],但是稳定性不高、实时性差。文献[5 -7]的不敏粒子滤波算法(UPF)与PF相比加入了粒子状态协方差信息,需要的粒子数更少且精度比粒子滤波更高。由于需要对每个粒子状态进行采样,计算复杂性仍然较大,且在跟踪起始阶段收敛较慢。本文引入卡尔曼粒子滤波(KPF)[8-10]算法,较好地解决了精度与实时性兼容以及算法收敛性问题。
1 卡尔曼粒子滤波算法
两坐标雷达系统下,目标状态转移方程及观测方程为

其中vk-1和wk分别表示过程噪声与量测噪声。雷达量测信号zk包括目标的距离、仰角,而目标状态xk=[rxvxaxryvyay]′,系统非线性较强。
与UPF算法相似,KPF算法在PF算法的基础上,考虑每个粒子的状态及状态协方差并由此得到粒子状态估计,近似得到目标状态的先验分布,再经过粒子的重要性密度计算得到目标状态后验概率密度。对于已起始航迹的雷达机动目标KPF算法过程如下。
1)初始状态采样得到粒子为
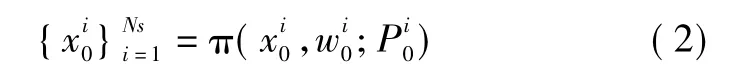
2)粒子状态及协方差预测为
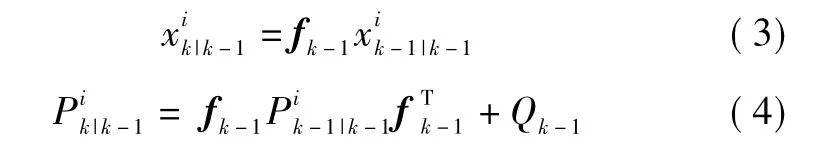
3)将极坐标下观测数据转换为直角坐标数据为
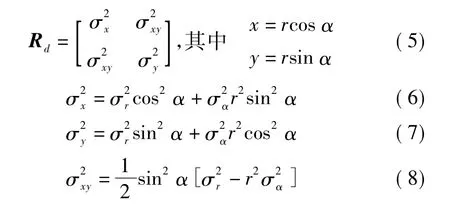
其中:r2和为距离和仰角量测噪声方差;Rd为转换得到的量测信号方差。……
登录APP查看全文