基于地磁技术的车辆检测传感器
2012-07-18杨志恺杨成忠李佳骏
杭州电子科技大学学报(自然科学版) 2012年5期
杨志恺,杨成忠,张 君,李佳骏
(杭州电子科技大学自动化学院,浙江杭州310018)
式中,L为两传感器间的距离。N为两阀值间的时间序列点数。f采样频率表示传感器的采样频率。
0 引言
智能交通系统最基础并且最重要的环节就是车辆检测传感器[1]。国内外,车辆检测传感器的种类大致相同,多数采用环形线圈作为检测原件。此类传感器受工作方式影响,线圈容易损坏,且安装成本较高[2]。地磁检测技术早在70年代初期就开始应用于车辆检测。但由于当时磁场传感器的检测精度不高,此方法始终没有得到长足发展[3]。如今,随着高精度磁场传感器的诞生,地磁检测技术将足以完成车辆检测的工作。本文选用TMR磁场传感器,设计了一种安装简便,精度较高的车辆检测传感器。
1 地磁车辆检测原理
地球表面存在着大小约为0.6Gs,且在一定范围内相当稳定的磁场[4]。汽车作为一种大型的铁磁物体,可以看作一个双极性磁铁的模型。车辆周围的磁感应强度因为车辆自身磁场与地磁场相互作用而产生有规律变化。简单来说,车辆周围的混合磁场可以建立成一个磁偶极子的模型[5]。如图1所示,将车辆看作两个相距L远的点电荷-qm、+qm。其中,L=2d。磁场传感器位于坐标轴原点。为了简化分析,假设车辆在运动时,点电荷模型的相对位置保持不变。此时,磁偶极子在原点处的磁场强度:
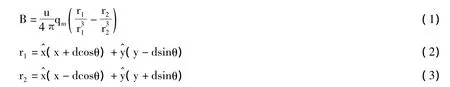
将式2、3代入式1中得:
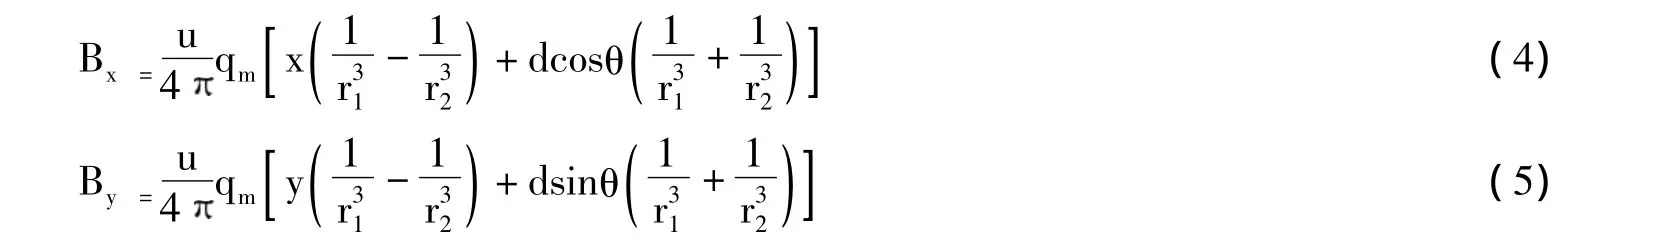
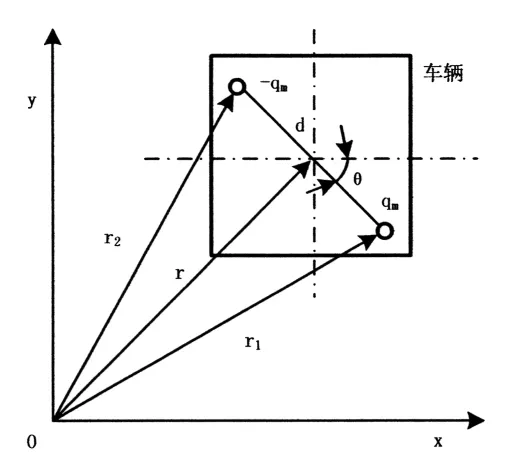
图1 车辆周围磁场的磁偶极子模型
由式4、5可知,磁偶极子在原点处的磁场强度会随着其所在位置不同而有规律变化。……
登录APP查看全文
