基于MFC的纯方位定位系统串口通讯软件设计
2012-07-09胡科强王小宁
兵器装备工程学报 2012年8期
胡科强,王小宁
(海军91388 部队,广东 湛江 524002)
串口通讯是计算机和外设进行通讯,获取外设采集到的监测数据的重要手段。基于GPS 和矢量水听器技术的基阵式水下定位系统来实现对水下目标定位[1]。其独特性在于以较少水听器对目标快速被动定位,且具有良好可操作性。为保证定位基阵传回的加入时间戳的目标方位信息、姿态修正信息和GPS 定位信息通过串口和主控计算机之间进行高效、可靠、准确的传输,数据通讯软件的设计显得尤为重要[2]。
1 系统总体实现
基阵式水下定位系统工作原理示意图如图1 所示。主控计算机要同时采集多路(GPS 接收机、矢量水听器、电罗经)经串口输出的原始数据,而主控计算机数据预处理、定位解算、数据关联占用CPU 的时间较多。需要采用合理的软件结构防止串口缓冲区数据溢出、丢数、死机现象。提高软件的稳定性、可靠性和实时性。线程是操作系统的基本调度单元,可将某个工作模块置于独立的线程中。合理采用多线程技术可以有效地加快程序的反应速度、提高执行效率。如果不采用多线程技术,只能首先接收、处理数据,再进行解算,CPU 将浪费时间用来等待数据,不能保证实时性。因此软件中目标解算和信息显示做为主控制线程(监控和界面线程),同时创建一个辅助线程负责数据接收,这样,能最大限度的保证系统工作的实时性。
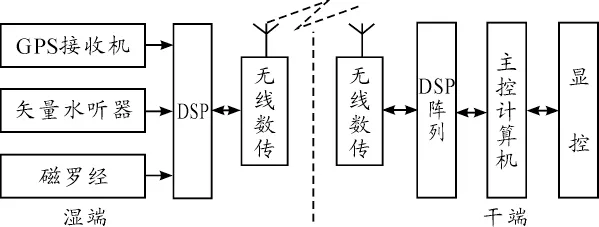
图1 系统工作原理示意图
2 各模块设计
2.1 串口通信用户层协议
浮标端实时接收……
登录APP查看全文