平面近场测量中有探头补偿的坐标系之间的变换
2012-06-05陈玉林房善玺
火控雷达技术 2012年3期
关键词:方向
陈玉林 房善玺
(华东电子工程研究所 合肥 230031)
1 引言
在实际运用中,当天线的测量方法改变时,需要用不同的坐标系。为了准确的描述天线方向图的各种参数,需要对坐标系进行精确的定义,并进行相互变换。文献[1]和[2]对常用三种坐标系进行了定义,但只给出了简单的坐标变换关系。本文在此基础上,结合有探头补偿的近远场变换,给出了具体的远场坐标系之间的变换,为构建近场测量系统打下了理论基础。
2 常用三种球坐标系简介及相互变换关系
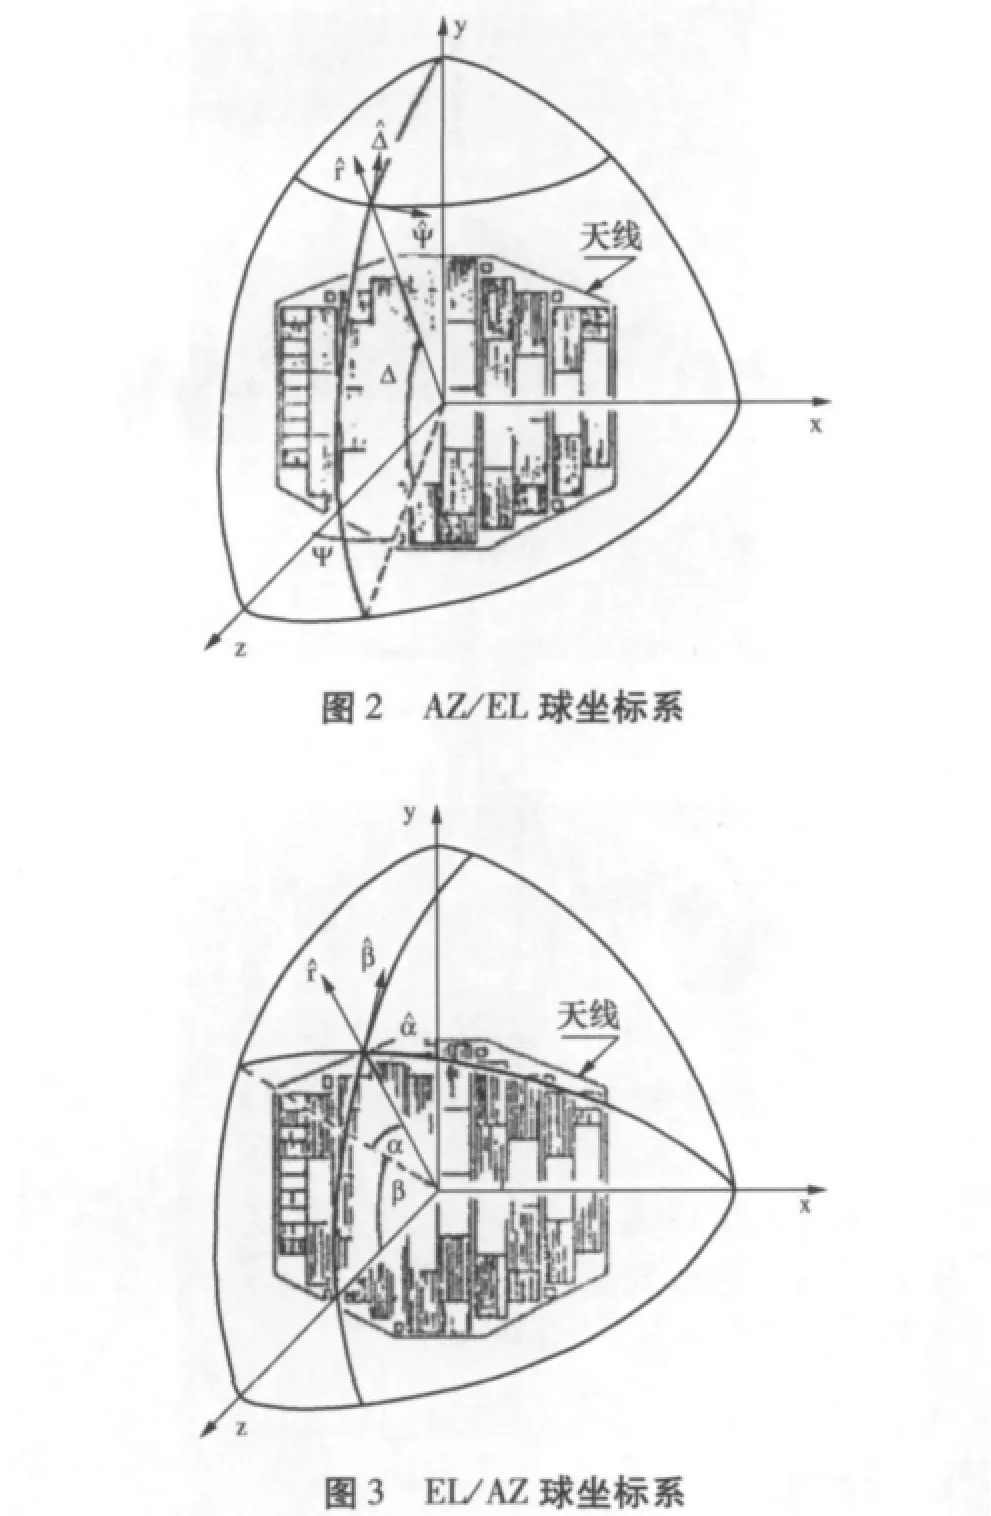
天线测试中,常用到的三种坐标系为(θ,φ)球坐标系,AZ/EL球坐标系和EL/AZ球坐标系。其具体形式分别见图1、2、3。其中,(θ,φ)球坐标系以 z轴为极轴,可通过在方位转台上安装横滚转台得到。AZ/EL球坐标系以y轴为极轴,可通过下俯仰上方位的转台得到。EL/AZ球坐标系以x轴为极轴,可通过下方位上俯仰的转台得到。
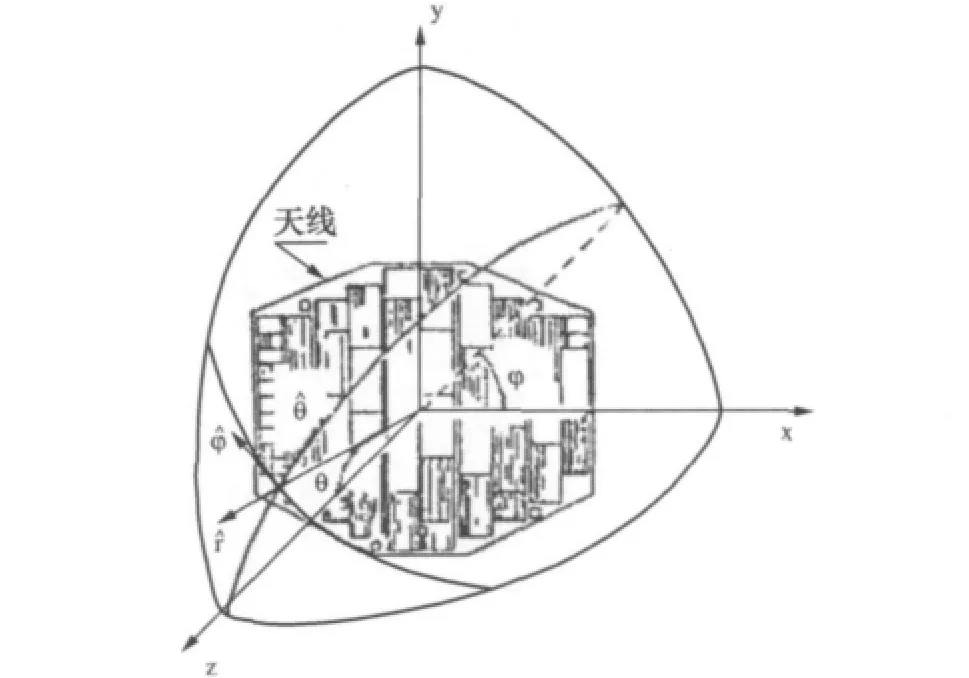
图1(θ,φ)球坐标系
三种球坐标系之间的角度转换关系如下:
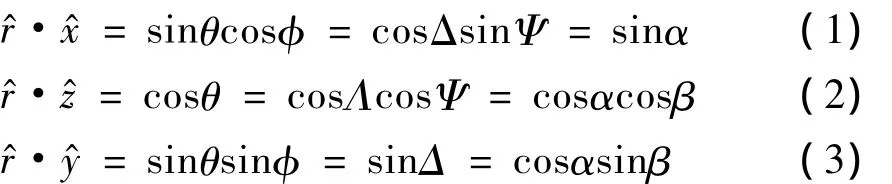
则从(Ψ,Δ)变换到(θ,φ)的关系为:

以此类推,其它角度之间变换关系也可由式(1)~式(3)推导出来。
3 带探头补偿近远场变换中远场公式的不同坐标系表达式
近场测量中,先采得一组近场数据然后根据近远场变换理论得到远场方向图。设采样间距分别为dx,dy,采样距离为d。则根据近远场变换理论得到(θ,φ)坐标系下,远场方向图的表达式如下:
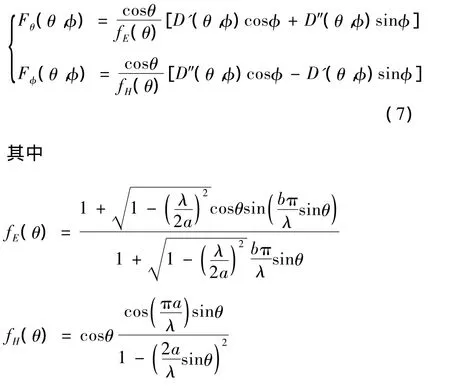
式中,a和b分别为开口波导的宽边尺寸和窄边尺寸,λ为工作波长。
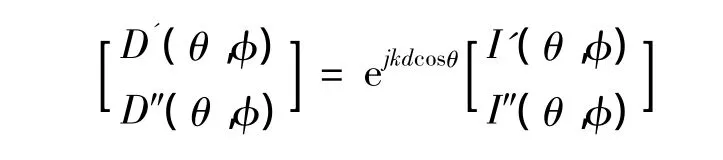
此处略去常数因子,而
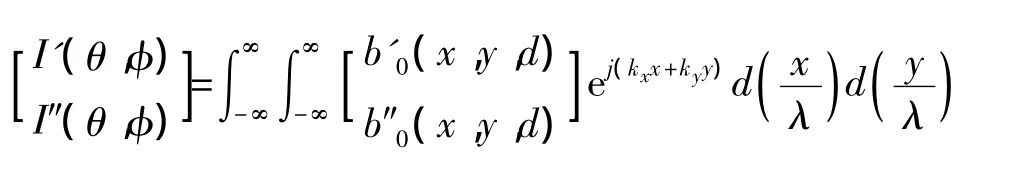
b'0(x,y,d)和b″0(x,y,d)分别为探头在0°和90°方向采得的近场数据。
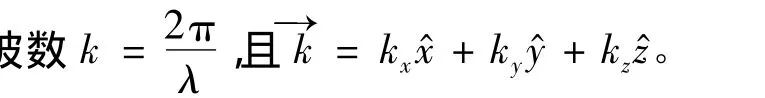
实际测量中,探头只需测一次主极化分量即可。……
登录APP查看全文
