基于DSP的简易新型机器人导航方案
2012-04-29杨晶惠罗培元刘满禄
中国高新技术企业 2012年9期
杨晶惠罗培元刘满禄
摘要:文章介绍了DSP芯片“TMS320F2808”采集并处理天花板栅格走向信息,实现了一种简易且新型的机器人方案。文章借助DSP芯片强大的“浮点运算能力”和“PWM波输出及中断等功能”同时利用信号模块电路通讯,以PID算法控制码盘脉冲电机,最终实现了在同等物理环境下高速的“天花板栅格走向”识别和循迹(跟踪)的目标。结果为:模型车体在实验室地面以1m/s速度行驶,并能识别和跟踪“天花板栅格走向”;摆幅为0.2m;调整时间为1s。文章侧面论证了DSP芯片在海量数字信号处理方面的高速性和精准性,数字信号处理能力优于普通单片机。
关键词:DSP;导航方案;图像分析;PID;码盘电机
中图分类号:TP242文献标识码:A 文章编号:1009-2374(2012)13-0007-02
21世纪特殊作业环境机器人是研究的热点,众多学者和企业从事“机器人导航方案”的研究。目前,多数导航方案需要重新铺设机器人识别标志。若作业环境特殊,则方案实施困难。考虑到众多建筑本身铺设有“石膏栅格天花板”。本文声明了一种新型的根据“天花板栅格走向”进行机器人导航的方案。
文章介绍了DSP处理摄像头OV7620反馈图像信息的方案。小车转向角和车速被精准控制,并沿天花板栅格走向快速前进。最终实现了一种新型且易行的机器人导航方案。实验环境为空旷实验室,天花板由石膏板重复排列形成栅格图案。
实验中,将小车模拟为环境机器人。小车车体为:普通模型小车支撑长杆,在长杆顶架设摄像头。
1系统设计
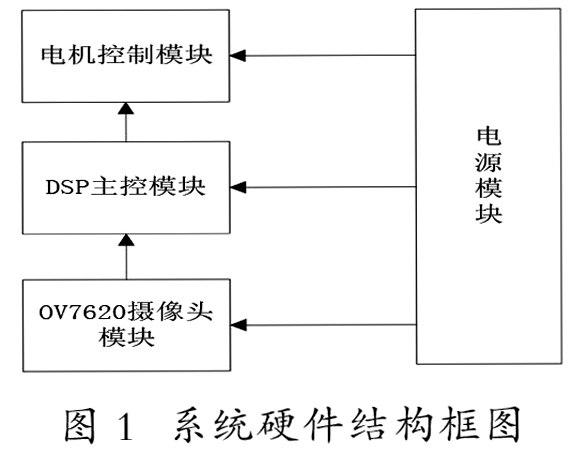
针对实验环境,系统硬件由DSP控制模块,视频循迹模块、电机驱动模块、电源模块组成,其结构框图如图1所示:
登录APP查看全文