一般非线性离散系统P-D 型迭代学习收敛性研究
2012-02-18刘长良贾万根
电力科学与工程 2012年6期
关键词:系统
刘长良,贾万根
0 引言
迭代学习控制 (Iterative Learning Control,ILC)作为学习控制的一个重要研究方向,是智能系统中具有严格数学描述的一个分支。自Arimoto开创性的提出迭代学习控制概念以来,研究人员针对不同类型的对象[1~6],提出了形式多样的迭代学习控制律[7~11],并在一定的前提假设条件下,利用微积分不等式、Lyapunov 理论、λ 范数、2 -D 理论等各种数学工具,分析得到了收敛性的条件。虽然迭代学习控制一直是控制界的研究热点领域之一,但大多只是针对一类特定的系统。对于一般的非线性系统,由于结构、参数等很不确定而且非线性环节的存在使得系统控制器的研究变得复杂,所以针对一般的非线性系统的研究成果相对较少。文献[12]给出了一般非线性离散系统开环PID 的迭代学习控制收敛性的充分条件及实现条件,并做了严格的数学证明。然而,理论研究表明[13]:闭环迭代律的控制性能比开环控制性能要好,收敛速度也较快。因此,文献[14]在文献[12]的基础上应用范数和归纳法理论,证明了一般非线性离散系统闭环P 型迭代学习控制的收敛性。为了同时利用系统当前运行和前次运行的信息,以便进一步改善控制性能,本文针对一般的非线性离散系统给出了P-D 型开闭环迭代学习控制收敛性的充分条件。
1 问题描述
考虑一般的非线性离散系统
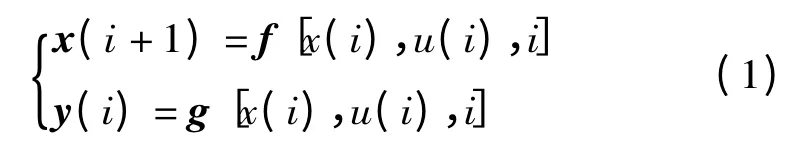
其中,
x(i)∈Rn×1;u(i)∈Rm×1;y∈Rr×1;f,g 为矩阵函数。系统结构和参数未知。所要解决的问题是:要求系统在给定的时间区间[0,N ]上跟踪期望输出yd(i)。假设期望控制ud(i)存在,即……
登录APP查看全文