大型可展收支撑臂模态试验研究
2012-01-08檀傈锰白化同程刚丁锋
航天器工程 2012年6期
檀傈锰 白化同 程刚 丁锋
(北京空间飞行器总体设计部,北京 100094)
1 引言
大型可展收支撑臂具有较高的收藏比,可实现由折叠状态到展开状态的转换,在航天领域得到越来越多的应用。为了防止支撑臂与星上其他系统发生共振,需要掌握其在工程设计要求频带范围内的主要动态特性,包括固有频率、模态阻尼和模态振型。采用有限元模型(Finite Element Model,FEM)进行模态分析,力学模型简化不当、边界处理与实际结构状态存在差异等因素都对分析结果的准确性造成影响[1]。
2 模态试验试件介绍
2.1 支撑臂构造
处于展开状态的支撑臂试件为一格柱式桁架,如图1所示[3],由若干数量的构架单元组成。每个单元由球铰接头、纵梁、横向框架、导向轮和斜拉索组件组成,结构杆件材料为碳纤维/环氧树脂复合材料,拉索材料为钢,球铰接头、导向轮等其余部件材料为不锈钢。用于试验的支撑臂试件长约25m,前端配置负载安装接口。由于纵梁两端为铰接、拉索具有一定弹性,使得支撑臂在振动上具有一定的非线性。
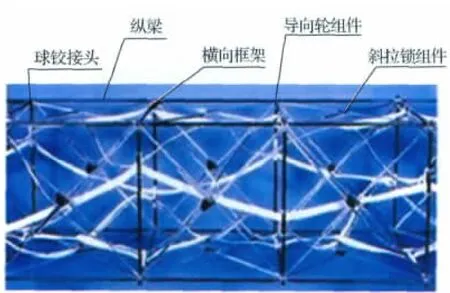
图1 大型可展收支撑臂示意图Fig.1 Sketch of large deployable support beam
2.2 支撑臂安装
支撑臂构架展开时,斜拉索与根部锁止装置均锁定到位。如图2所示,各构架通过弹簧吊挂装置与零重力展开试验架相连,模拟其在轨运行状态。
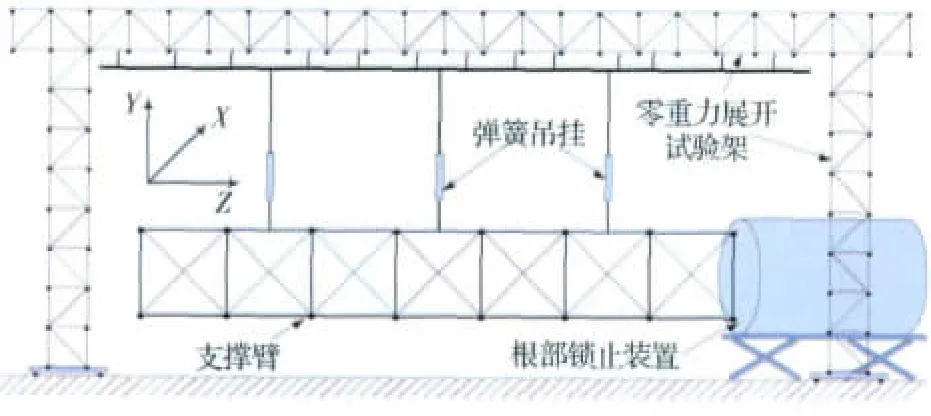
图2 支撑臂吊挂示意图Fig.2 Sketch of support beam installation
支撑臂坐标系如图2所示,沿中心轴的收拢方向定义为Z 向。弹簧吊挂对试件造成了附加刚度、附加质量和附加阻尼效应,它们与支撑臂主体构架还构成了扭摆和单摆效应。……
登录APP查看全文
