动态图像逆透视映射方法在路面图像拼接中的应用*
2011-10-20魏立安王彦辉
传感技术学报 2011年11期
曹 毓,冯 莹,魏立安,雷 兵,王彦辉
(国防科技大学光电科学与工程学院,长沙 410073)
相机拍摄到的图像是世界坐标系下的3维景物在2维像平面上的投影,该过程在数学上是一个透视映射过程,其逆过程称为逆透视映射(Inverse Perspective Mapping,IPM)。IPM技术广泛应用于车辆自主驾驶、自动泊车、机器人导航及路面信息勘测等领域[1-15]。但是现有的IPM方法均假定相机姿态是恒定的。车辆行进中的颠簸难免使得相机姿态发生变化,由此导致现有方法在此情况下获得的路面俯视图存在着较大误差。
本文针对相机动态条件下的IPM问题展开研究。介绍了使用姿态传感器实时测量相机姿态的方法,利用相机姿态角数据计算出相机相对路面的逆透视映射关系矩阵,从而获得了高精度路面俯视图。室内静态实验证明:在相机任意姿态下该方法均可获得较高的IPM精度。随后的动态实验验证了相机的姿态变化对图像IPM结果的影响,并给出了路面图像的拼接结果。本文提出的方法可在存在一定颠簸的路面上获取高精度的大范围路面图像信息,可应用于机场跑道的异物检测及公路路面病害快速勘测等领域。
1 基于相机姿态实时测量的IPM算法
由摄像测量学基本原理[16],可以建立世界坐标系中一物点Q(Xw,Yw,Zw)坐标与其像点q(u,v)像素坐标的关系如下:
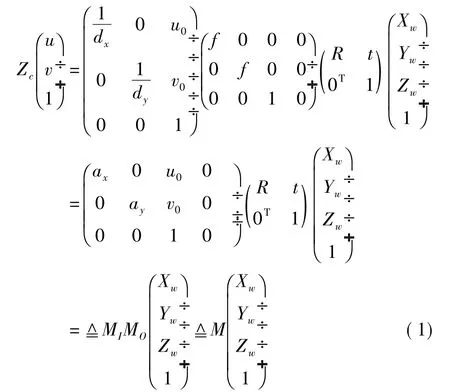
式中:u0,v0为图像的中心点像素坐标,ZC为归一化系数,dx,dy分别为传感器水平和垂直方向的像元物理尺寸,f为镜头焦距,ax=f/dx,ay=f/dy,0T=(0,0,0)为零矢量。矢量t给出了像机坐标系与世界坐标系原点间的相对位置关系,矩阵R给出了像机坐标系与世界坐标系坐标轴间的姿态关系,称为相机旋转矩阵。……
登录APP查看全文