基于卡尔曼滤波器的频率源远程校准技术研究
2011-08-09左建生陆福敏张树生
中国测试 2011年6期
关键词:卡尔曼滤波
左建生,董 莲,陆福敏,张树生
(1.上海市计量测试技术研究院,上海 201203;2.中国计量学院机电学院,浙江 杭州 310018)
0 引 言
目前时间频率源的远距离校准成为研究的热门问题,如何利用GPS共视法更好地实现远距离的校准,数据处理和计算方法是提高精度关键步骤之一。GPS共视法就是在A、B两地同时跟踪同一颗卫星,在相同的时刻跟踪相同的卫星,用相同的软件处理方法处理数据,将两地的GPSREF作为钟差,从而得出A、B两地的相对频率偏差。但是在GPS接收机接收过程中,由于受到电离层、对流层、天线相位中心角、电缆、实验室温度环境[1]等一系列外在因素的影响,给校准结果带来很大的误差。如果直接根据做差拟合计算得出结果作为相对原子频标频率差,进而算出相对频率漂移率和相对频率准确度,会给实际结果带来较大的影响。所以这就要求对钟差数据进行滤波,尽量消除外在因素的影响。
目前国际上通常采用的是Vondrak滤波方法对钟差数据进行滤波。该文在LabVIEW软件平台上实现了对钟差数据的卡尔曼滤波,方法简单易行,通过计算结果显示滤波前与滤波后的曲线对比。结果表明,滤波后的曲线更平滑,结果更精确,更能接近实际结果。
1 基于钟差数据的卡尔曼滤波模型
一般振荡器的输出信号可以描述为
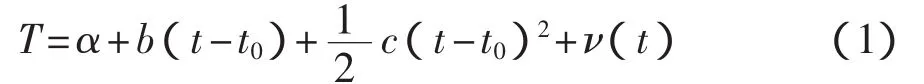
式中:α——初始相位;
b——频率偏移;
c——频率老化系数;
ν(t)——原子钟的噪声[2-3]。
一般情况下,在太阳、大气的扰动及接收机附近的强干扰影响下,来自GPS接收的钟差比对数据中,由于GPS信号在传输过程中受电离层、对流层等的影响,钟差数据是一个离散的数据序列,包含很强的噪声,其allan方差可能是信号的几倍甚至几十倍,所以钟差数据序列并不能真实反映实际性能指标。……
登录APP查看全文