采用DSP和FPGA多电机速度伺服驱动控制平台
2011-06-06于凯平郭宏吴海洋
于凯平, 郭宏, 吴海洋
(北京航空航天大学自动化科学与电气工程学院,北京 100191)
0 引言
速度伺服是伺服控制系统的重要组成部分之一,在电动汽车、电动轮椅和机器人等领域有广泛应用[1-3]。在这些领域中,往往需要同时使用多台电机,并且具有速度同步控制的需求。传统的方式,都是采用基于单个微控制器或单个定点数字信号处理器(digital signal processor,DSP)的控制器控制单台电机,这些控制器之间通过总线通讯实现速度的同步控制,其存在两点不足[4-5]:孩系统结构复杂,成本高;虎控制器难以实现多电机系统的复杂速度伺服控制算法。近年来,现场可编程门阵列(field programmable gate array,FPGA)已逐渐应用于电机控制中。FPGA可以替代复杂的逻辑电路,在简化系统结构,实现控制器小型化等方面发挥重要作用[6]。因此,基于DSP+FPGA的控制平台技术是目前电机驱动伺服领域的研究热点之一[7-11]。并且,在控制平台中采用浮点DSP便于实现复杂的控制算法,完成高精度的速度伺服控制。
设计了一种以浮点DSP和低成本FPGA为核心的控制平台,划分了DSP和FPGA各自承担功能,并介绍了具体的实现。以2台无刷直流电动机(brushless DC motor,BLDCM)为控制对象,对基于DSP+FPGA的多电机驱动控制平台的功能进行了验证。
1 控制平台的结构和功能
多电机速度伺服系统的结构包括一个控制平台,两个驱动器和两台BLDCM,如图1所示。
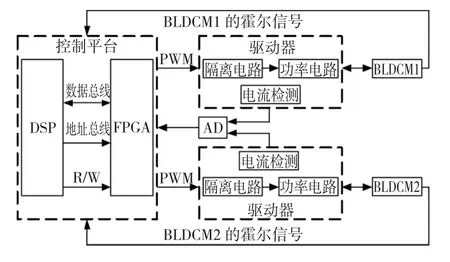
图1 多电机速度伺服系统的结构Fig.1 The structure of multi motors speed-servo system
设计的控制平台以浮点DSP-TMS320VC33和低成本FPGA-EP2C8为核心,需要完成的功能包括:
1)接收速度指令;
2)完成速度环计算;
3)完成电流环计算;