工业机器人视觉测量的优化校准
2011-02-09刘丹
制造业自动化 2011年10期
刘 丹
(湖南商务职业技术学院,长沙 410205)
0 引言
在先进自动化生产过程中,工业机器人视觉测量系统对关键尺寸进行在线实时监测,及时调整动作幅度和角度,可有效控制产品质量的稳定性[1,2]。由于结合了非接触测量方式和机器人运动灵活的优点,可以解决传统三坐标测量机对盲孔、深孔等的测量难题,也可以克服接触式测量头对复杂工件的干涉,在先进制造业中得到了逐渐推广和应用。实际的工业现场环境复杂,多种因素都有可能导致系统在运行过程中产生一定的偏差、测量精度降低,引起误差的原因主要有温度漂移和关节松动变形等,使测量模型的参数值改变从而导致定位误差增大,因此需要定期对工业机器人视觉测量系统进行精确的校准,从而实现精确定位和视觉测量。目前,国内外关于该领域的研究还比较少,也没有解决好工业机器人视觉测量的精确校准难题。本文对工业机器人的视觉测量误差模型进行了相关研究,建立了针对显著变化参数的测量误差模型,采用遗传算法去求解最优的模型参数,从而达到精确校准,可以满足工业机器人实际生产的要求。
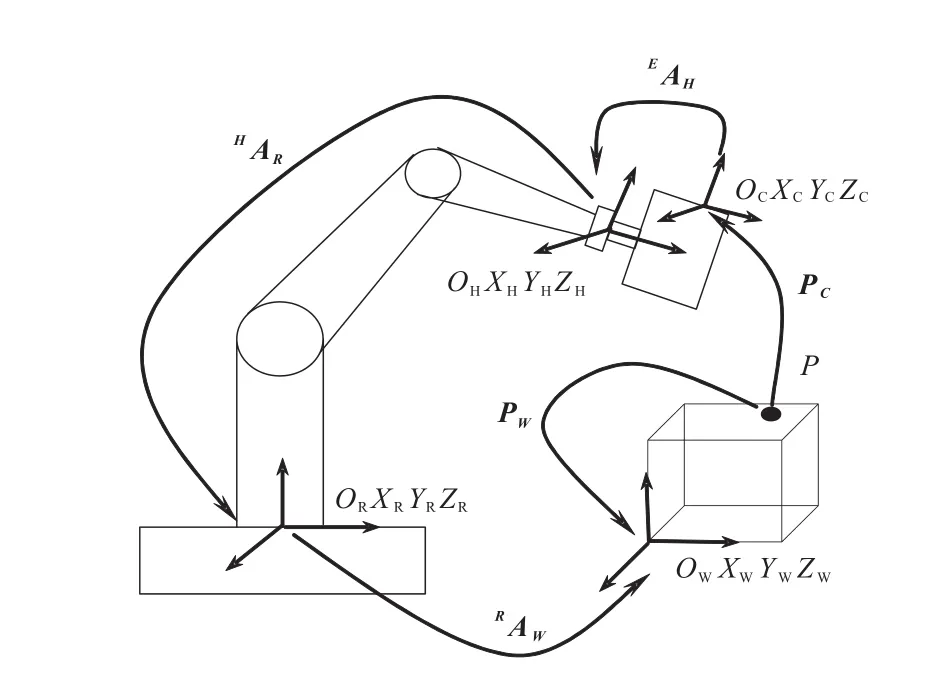
图1 测量系统工作原理
1 工业机器人测量系统工作原理
图1为应用于工业机器人的测量系统工作原理示意图。图中共存在4个坐标系,分别为机器人基础坐标系ORXRYRZR、机器人末端关节坐标系OHXHYHZH、工件坐标系OWXWYWZW和视觉传感器坐标系OCXCYCZC。
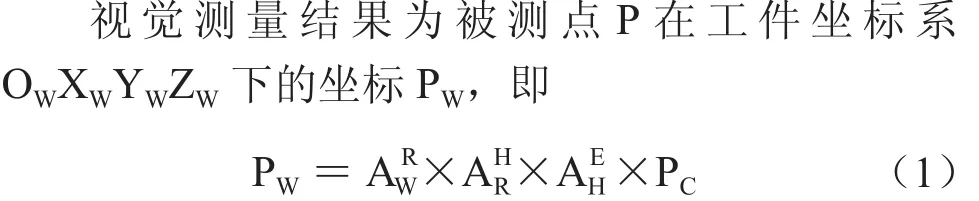
式(1)中,PC为被测点P在视觉传感器测量坐标系下的坐标值;……
登录APP查看全文