Matlab/Simulink仿真技术在舰船推进装置中的应用
2007-09-20陆金铭
船海工程 2007年4期
景 民,陆金铭
(江苏科技大学 机械与动力工程学院,江苏 镇江212003)
推进装置的设计是舰船动力设计中最重要的环节,总体设计必须从船、机、桨的配合特性出发,合理地选配船、机、桨、传动设备的特性参数,实现船、机、传动设备、轴系、桨的最佳配合,保证船、机、桨在最佳状态下运行,即实现推进装置能量的最佳转换。因此,对舰船推进装置的模拟仿真也就是基于对这几大部分的建模,然后使用计算机技术进行仿真分析,根据仿真结果分析舰船动力推进装置的性能及控制规律[1]。
1 仿真实例
1.1 船机桨数学模型
1.1.1 船桨数学模型
船桨系统中包括推进装置的旋转运动和船的直线运动两个惯性体系(分别称为转动和平动系统)。这两个体系间有力(距)和能量的传递。力(距)和能量与这两个体系的共同工作状态有密切的关系[2]。
船舶在敞水中螺旋桨产生的推力Tp为:
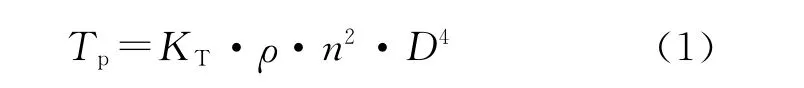
螺旋桨的负荷力矩(即螺旋桨上的水阻力距)Mp为:
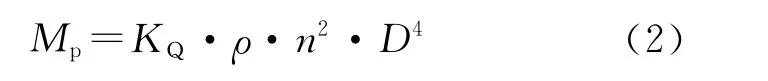
其中:KT——螺旋桨的推力系数;
KQ——转矩系数;
n——螺旋桨的转速;
ρ——水的密度;
D——螺旋桨的直径;
J——螺旋桨的进程比;
θ——螺旋桨的螺距角;
Vp——螺旋桨的进速。
通常情况下Kp、KQ与J和θ之间的关系无法用解析式表达,而需要利用螺旋桨的图谱获得。仿真时,可把KT-J,θ和KQ-J,θ曲线存入计算机,构成函数发生器。数字仿真情况下可以把曲线变成表格函数,断点数据存入内存,使用内插值法求值。为满足动态仿真的需要,要求使用的螺旋桨的特性曲线画在四个象限内。此特性曲线仅在较局限的工况范围才适合使用,例如当n→0时,J→∞。……
登录APP查看全文