具有时变延迟和扰动的非线性系统自适应学习控制*
2022-12-21孙云平李金绪郑平安
孙云平,李金绪,郑平安
(云南师范大学 信息学院,云南 昆明 650500)
延迟和扰动常存在于实际的控制系统中,导致系统性能的降低[1-10],同时存在时变延迟和扰动的系统由于时变扰动的导数不等于零,对其进行理论研究相对困难,一般会利用自适应界化技术对时变扰动进行处理,但是得到的结果不太理想[11].本文研究了一种具有时不变扰动及不确定周期时变扰动和延迟的非线性系统的重复学习控制问题,利用文献[12-13]提出的自适应周期控制方法,对时不变和时变扰动分别设计了参数学习律,并利用Lyapunov-Krasovskii函数消除时变延迟影响,提出基于李亚普诺夫理论的混合重复学习控制方案.

1 问题描述
考虑下列非线性系统
(1)
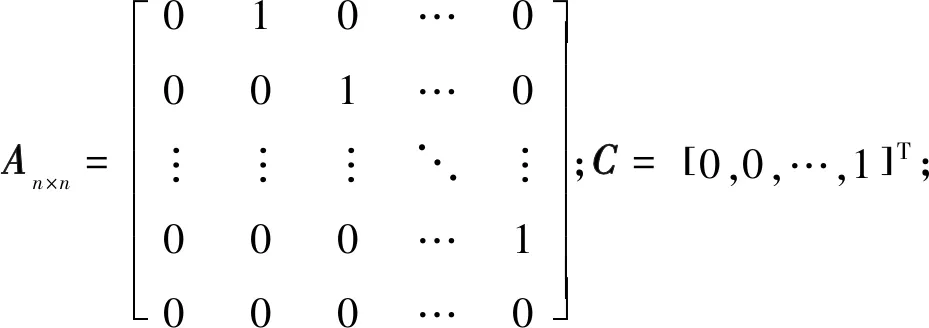
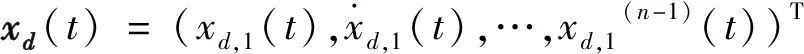
假设1 函数f(·,·)满足李普希茨条件,即
|f(x,x(t-τ))-f(xd,xd(t-τ))|≤l(‖x-xd‖+‖x(t-τ)-xd(t-τ)‖),
(2)
其中l是未知李普希茨常数.
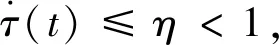
假设3g(x,θ(t),ϖ)=θ(t)ξ(x,t)ϖ,其中θ(t)=(θ1(t),θ2(t),…,θn(t))∈R1×n是周期为T的未知连续时变参数向量,ϖ=(ϖ1,…,ϖn)T∈Rn×1是未知的时不变参数向量,ϖ的每个分量ϖi的符号是已知的(i=1,2,…,n),不妨设ϖi>0,ξ(x,t)=diag{ξ1(x,t),ξ2(x,t),…,ξn(x,t)}是已知矩阵函数.
假设4θ(t+T)=θ(t)属于某个紧集,且θi(t+T)=θi(t),存在未知正数θM<∞,使得‖θ(t)‖≤θM.
以下推导过程中,除了特别说明,将省略t.
2 控制律与参数学习律的设计
系统(1)的跟踪误差的动态方程为
(3)
其中,
选取适当的κ,使多项式sn+κ1sn-1+…+κn-1s+κn为Hurwitz多项式,从而可以找到给定常数ω>0,存在正定矩阵P>0,I为单位矩阵,满足
(4)
为了消除延迟,设计Lyapunov-Krasovskii函数

(5)
其中γ>0为设计增益,对(5)式求导,得
(6)
由(4)式,得到
(7)
由假设1知|Λ|≤|l(‖e‖+‖e(t-τ)‖)|,因此
|eTPCb-1Λ|≤|eTPCb-1|l(‖e‖+‖e(t-τ)‖)|.
(8)
利用Young′s不等式,得
eTPCb-1Λ≤γ-1(eTPCb-1l)2+0.5γeTe+0.5γeT(t-τ)e(t-τ).
(9)
将(9)式代入(7)式,得
(10)
由假设2,可以得到
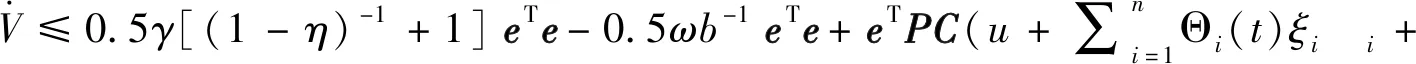
(11)
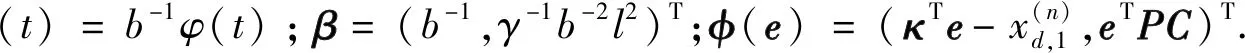
由(11)式,设计控制律
(12)
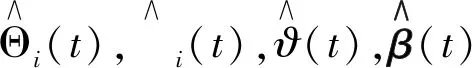
设计时变参数周期学习律
(13)
(14)
时不变参数学习律
(15)
(16)
其中r1,i>0,r2,i>0,q1>0分别是设计的常增益;Γ是正……