基于空间特征增强的车道线检测算法*
2022-08-23向思佳
通信技术 2022年7期
向思佳,曾 凯
(昆明理工大学 信息工程与自动化学院,云南 昆明 650504)
0 引言
车道线检测是计算机视觉的一项重要任务,同时也是自动驾驶和高级辅助系统(Advanced Driving Assistance System,ADAS)的关键任务[1]。作为一种重要的感知技术,车道线检测可以定位道路上的可驾驶区域[2],为车辆的安全驾驶提供保障。然而由于自动驾驶场景的复杂性,极易出现车道线难以识别的情况,例如,如图1(c)所示,车辆遮挡了车道线;如图1(a)所示,路面问题导致车道线模糊。此外,车道本身具有细长特性,以及常常伴有混淆目标,比如图1(b)中,道路两旁有容易与车道线混淆的栏杆。以上这些复杂场景给车道线的精确检测带来了极大的挑战[3]。车道线检测逐渐成为国内外研究的热点[4]。
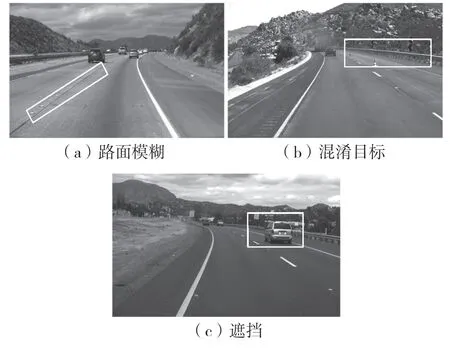
图1 车道线检测当前面临的挑战
目前车道线检测算法主要分为基于传统图像处理以及基于深度学习的方法。大多数传统的车道线检测方法是利用各种手动设计的特征,如颜色和纹理,来提取浅层次的交通道路特征[5-6]。这些方法计算量小,无须进行重大调整以适应不同场景。然而,传统图像处理方式的性能取决于测试环境的条件,只能在场景简单、车道线标记清晰的道路环境下取得较好的检测性能[7]。
与传统图像处理方向相比,基于深度学习的方法在复杂场景中表现出更优异的性能。现有的基于深度学习的方法[8-9]利用卷积神经网络(Convolutional Neural Networks,CNN)强大的表征能力来提高车道线检测精度。早期的方法[10-11]通常先生成分割结果,然后采用后处理,如分段聚类和曲线拟合。……
登录APP查看全文