二级直线倒立摆的稳定控制*
2022-06-13左瑞
左瑞
(宿豫中等专业学校,江苏 宿迁223800)
在控制领域中倒立摆具有多变量、非线性、强耦合等特性,这些典型特征使它成为了检验控制策略正确性与可行性的平台。对该类系统提出了诸多控制方法,所得成果在众领域有广泛的应用价值。本文对倒立摆展开研究也有现实意义。
1 二级直线倒立摆的数学建模
考虑到系统的多输入和多输出特性,采用受力分析建立系统模型十分复杂。本文采用拉格朗日方程,即从能量观点出发建立数学模型。二级直线倒立摆结构如图1所示。
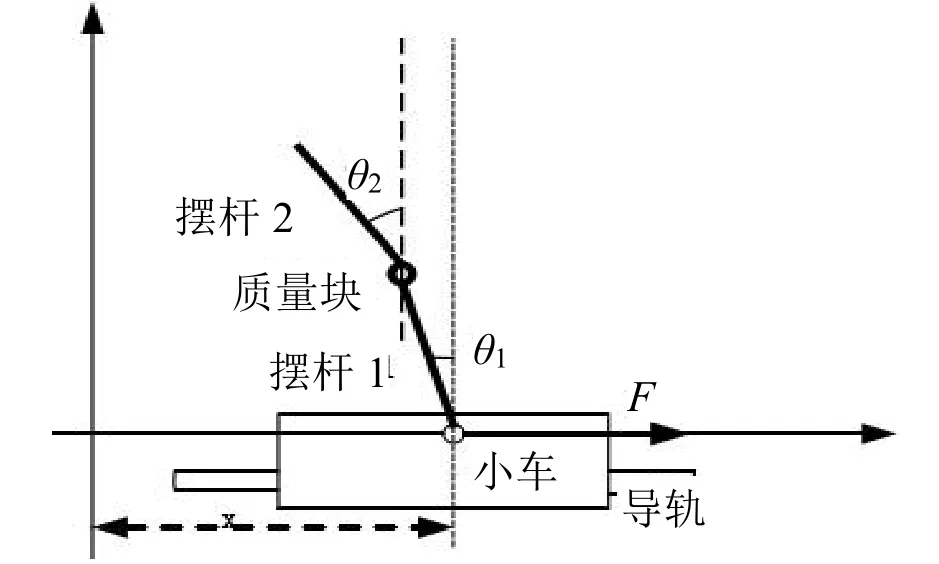
图1 二级直线倒立摆结构示意图
系统各参数及数值如表1所示。
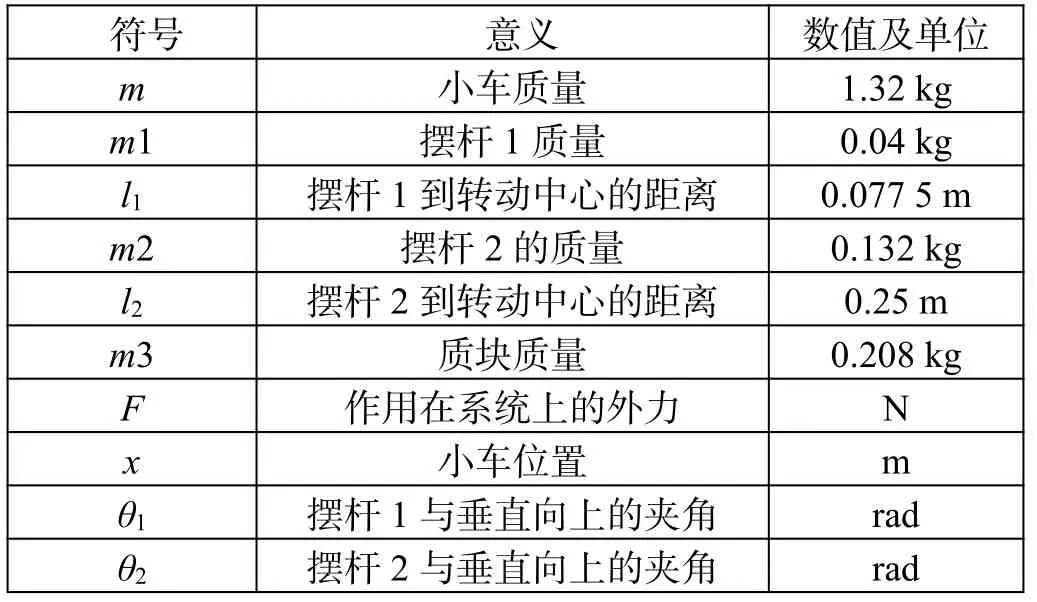
表1 系统参数
设摆杆1、摆杆2、质量块坐标分别为(x1,y1)、(x2,y2)、(x3,y3),则有:

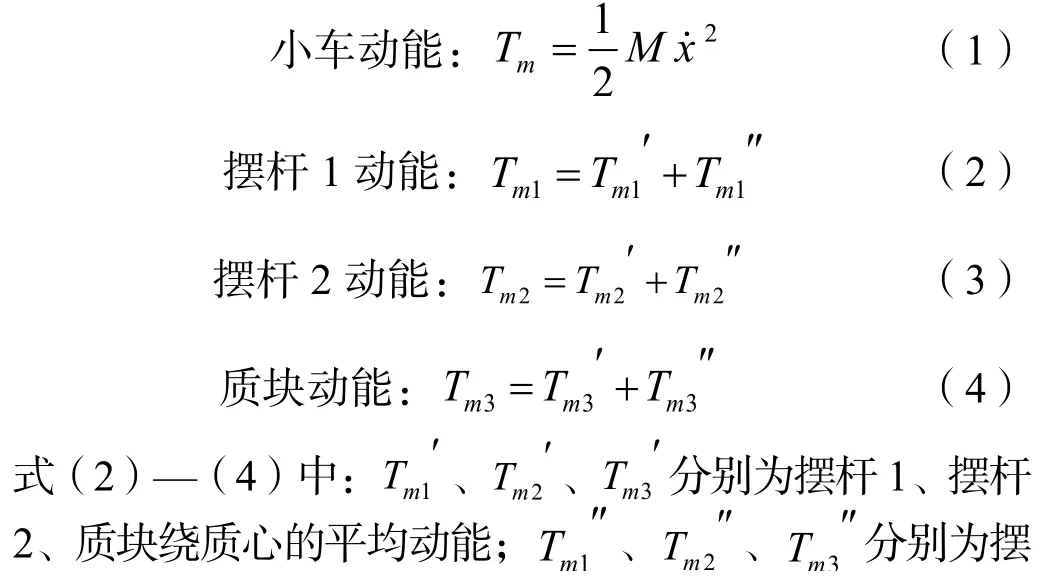
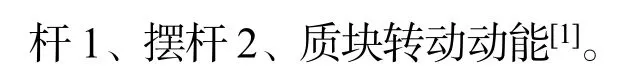
由式(5)—(7)分别求得系统各环节的动能。系统总动能T=Tm+Tm1+Tm2+Tm3。
系统的总势能V=Vm1+Vm2+Vm3=m1gl1cosθ1+m2g(2l1cosθ1+l2cosθ2)+2m3gl1cosθ1。
拉格朗日函数为L=T-V。

2 性能分析
根据系统稳定判据可知,系统若要稳定,所有特征根均需具备负实部。本文借助MATLAB简化求根。编辑程序如下:

经过计算,特征值s1=-10.043 8,s2=-5.026 2,s3=10.04,s4=5.2,s5=0,s6=0。不难发现6个特征值中有2个正实根和2个零根,根据劳斯判据,系统不稳定。
根据状态能控性的秩判据可知,如果系统是状态完全能控的,则能控性矩阵Qk的秩需等于系统阶次6。借助MATLAB提供的矩阵秩计算函数可以求得Qk的秩,详细代码如下:


经计算,矩阵Qk秩为6,得知系统是完全状态能控的。
根据状态能观测性的秩判据可知,如果系统是状态完全能观测的,则能观测性判别矩阵Qc的秩需等于系统阶次6[2-3]。同样借助MATLAB提供的矩阵秩计算函数求Qc的秩,详细代码如下: