基于NNCA的某破障武器模糊自适应动态面控制
2021-10-27沙烨镇余世航陈机林
弹箭与制导学报 2021年4期
沙烨镇,余世航,陈机林
(1 南京理工大学机械工程学院,南京 210094;2 湖北江山重工有限责任公司,武汉 430000)
0 引言
某型火箭破障器的电液伺服系统由于液压系统自身存在流量-压力特性、液压阀死区、油液收缩、饱和等非线性因素,使得传统控制策略的控制精度难以达到预期的要求。
为了精确控制电液伺服系统,国内外学者针对系统的非线性问题,提出众多控制方法。文献[1]基于反步设计法,设计了一种自适应控制器,使得控制信号在任意误差内能跟踪期望信号。文献[2]基于动态面滤波法设计的自适应鲁棒位置控制器,确保了系统的响应精度和速度。文献[3]针对一类不确定非时变系统,仅采用一个模糊系统就让所有的未知函数得到了补偿,大大简化了控制器的结构。由于电机控制和电液伺服控制在动态方程的非线性参数形式上有相似性,文中对电液伺服系统的控制策略在后推法的基础上加入低通滤波器,采用了动态面控制方法,解决了back_stepping方法中微分项爆炸的问题。针对动态方程中的未知非线性函数,通过模糊逻辑系统来进行逼近。
采用动态面控制方法来设计控制器,对动态方程中的未知函数通过基于最近邻聚类算法的模糊逻辑系统来逼近[4]。最后通过Simulink来验证控制器的有效性。
1 破障武器电液伺服系统建模
1.1 破障武器电液伺服系统原理
电液伺服系统原理图如图1所示。
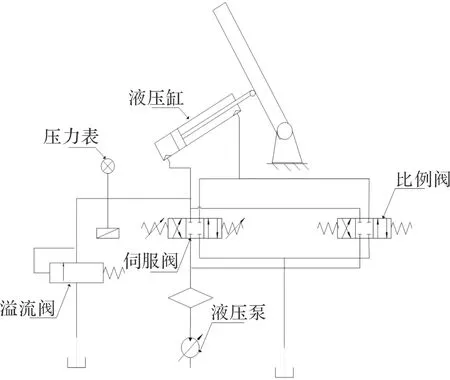
图1 破障武器液压伺服系统原理图
1.2 电液伺服系统数学模型
电液伺服阀流量方程为:
登录APP查看全文
