时滞独立状态下离散控制系统的稳定性分析
2021-10-18孙凤琪
东北师大学报(自然科学版) 2021年3期
孙 凤 琪
(吉林师范大学数学学院,吉林 四平 136000)
离散系统是实际问题中普遍存在的一类控制系统.为确保在控制上达到较高的精度,需将时滞、不确定性因素对离散系统的影响考虑进去,很多学者在离散时滞不确定系统的稳定性分析方面做了一些研究[1-3].尤其对于时滞依赖情形,参数的增加能够有效降低系统的保守性,但提高了矩阵不等式条件的复杂性和求解难度.由于时滞独立情形的稳定性判据简洁易于操作,有时控制效果往往还会优于时滞依赖情形[4].用结果的保守性来换取控制效果的简洁性和可行性,控制效果各有所能.在离散时滞依赖方面诸多研究已见诸文献[5-10],而对于含有奇异摄动不确定时滞离散这类综合控制控制系统,时滞独立的稳定性分析上成果不多,尚需补充完善.
因此,本文对该系统通过设计新的Lyapunov函数,利用相关引理、线性矩阵不等式方法以及新的差分不等式等交叉项界定技术,进行时滞独立的稳定性研究,对所得结论进行推广.最后利用数值算例来验证结论可行性、方法有效性以及相比于文献的控制效果的优越性.
考虑如下时滞奇异摄动不确定性离散控制系统:
(1)
其中F(k)∈Ri×j是范数有界的不确定系统模型参数矩阵,满足
FT(k)F(k)≤I.
(2)
其他系统矩阵和相关条件均与文献[8]的系统(4.1)相同.
1 主要结论
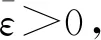
(3)
(4)
证明设计新的Lyapunov泛函如下:
其中Q为对称正定矩阵,即QT=Q>0,则V(k)为正定的.将V(k)沿着系统(1)向前差分,并由文献[9]引理3,存在适当维数的矩……
登录APP查看全文