基于SFLOS的水面无人艇路径跟踪控制技术研究
2021-10-13张爱国孙宏放
科技信息·学术版 2021年11期
张爱国 孙宏放
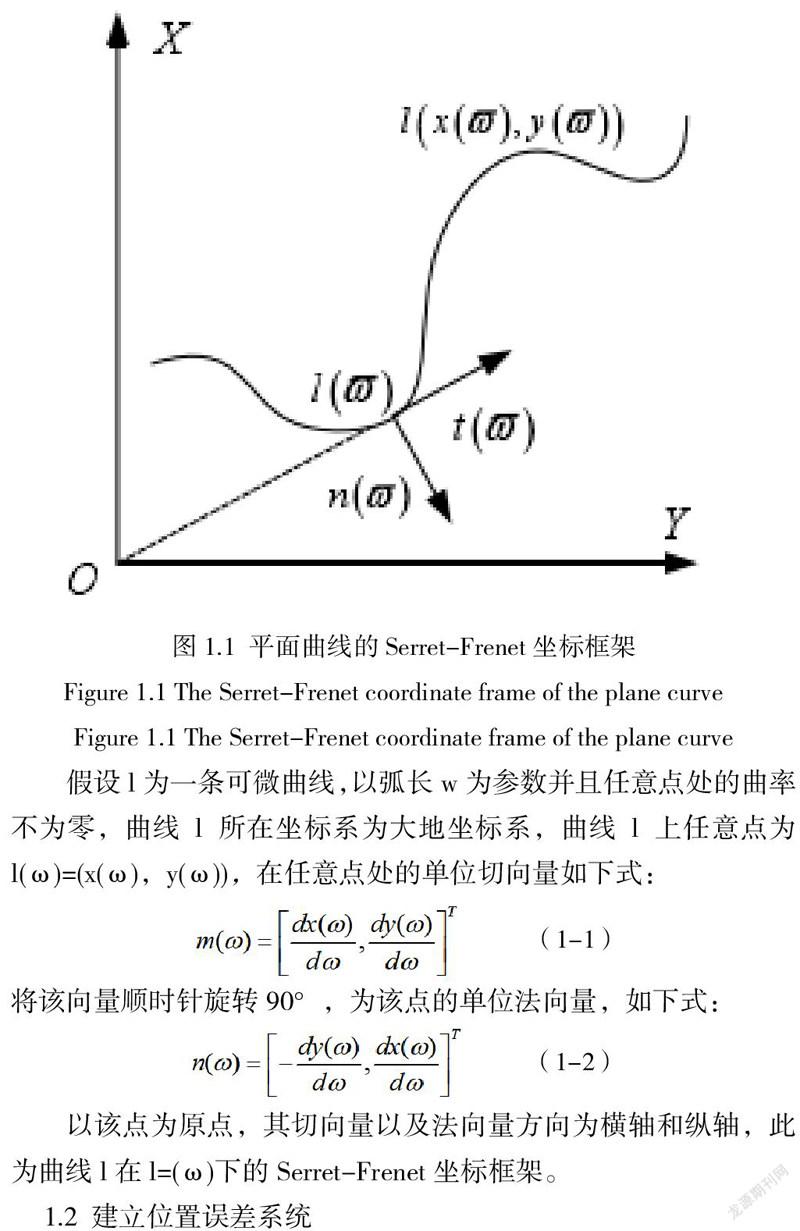
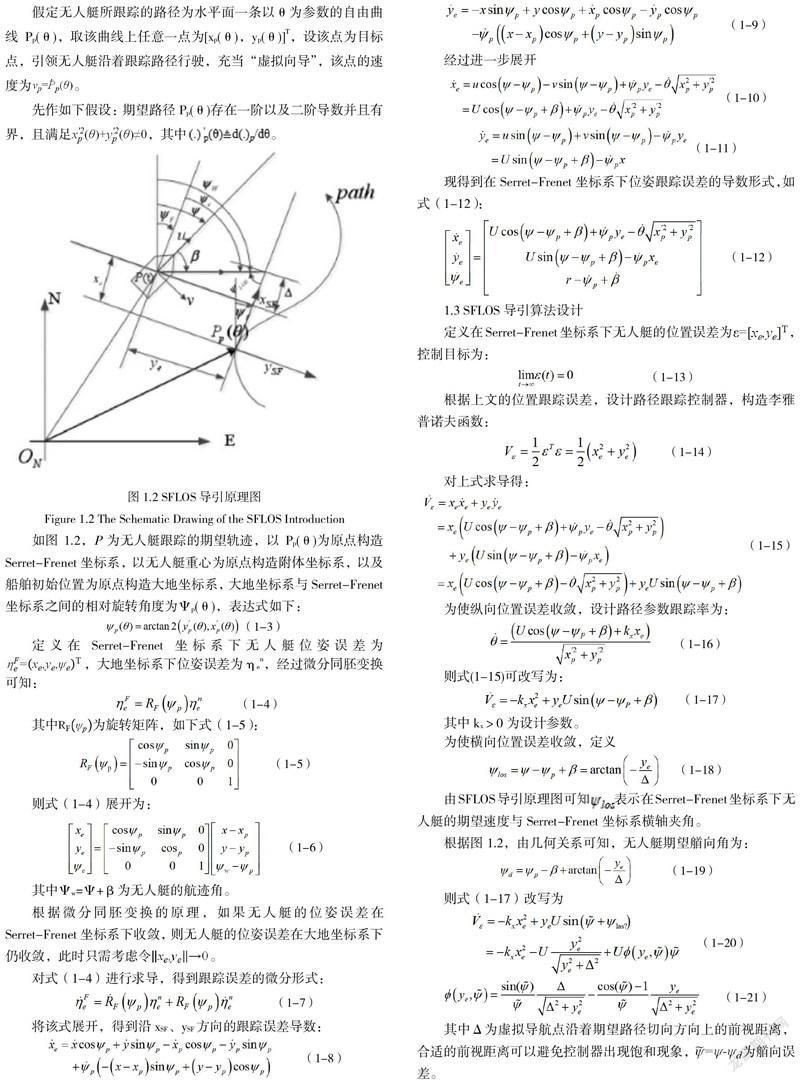

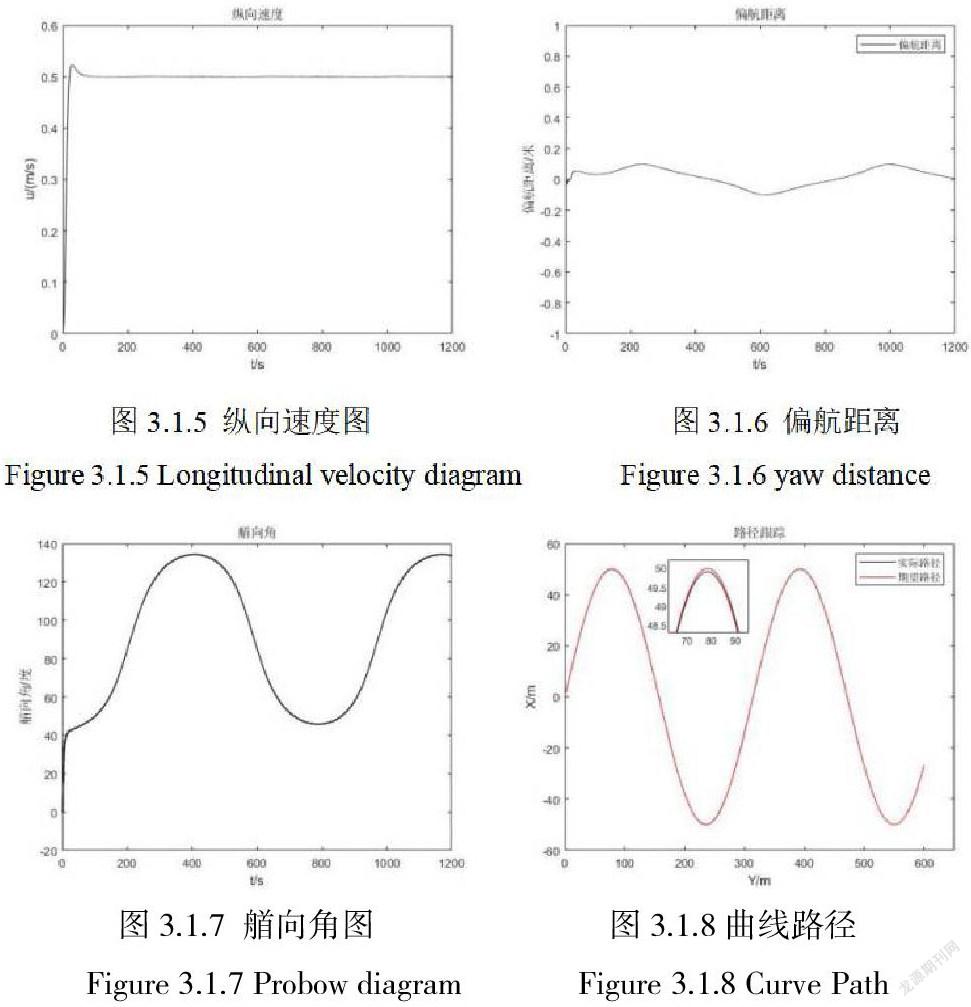
摘要:相比直线路径跟踪控制,曲线路径跟踪控制往往由于操纵性约束和外界干扰,导致水面无人艇难以精确、稳定跟踪期望路径。本文通过引入Serret-Frenet坐标系,采用带有前视距离的视线导航法,然后设计出目标点的路径参数跟踪率,将对曲线路径跟踪转化为对一系列目标点的跟踪,最后再根据前视距离以及横向误差计算出期望艏向角,以此推导出SFLOS引导算法的具体表达式并进行仿真实验。实验结果表明,基于Serret-Frenet下的视线制导法与传统方法相比,尤其是在曲线路径跟踪上,在控制误差、稳定性和抗干扰性等方面性能均有提升,能快速收敛到目标轨迹。
关键词:水面无人艇;改进视线制导(SFLOS);路径跟踪
引言
水面无人艇(unmanned surface vehicle,USV)集合了人工智能、自动化控制等多项技术,是一个复杂的系统。从上世纪九十年代至今,USV进入一个飞速发展的过程。在军事和民用方面应用广泛。其中,路径跟踪控制是USV技术发展的核心。路径跟踪控制是指USV从任意位置出发,能够按照规定的路径行驶并到达预定位置。路径跟踪控制是USV可以实现其他功能的前提,具有重要的实用价值。
在视线法中,在目标轨迹上定义一个虚拟的节点,并控制USV跟随该节点,从而使得 USV 位于目标轨迹上。视线法简单易用,但抗干扰性差。近年来,学者们提出了多种改进方法,以解决实际运用中遇到的难题。其中,柳晨光等[1]提出了考虑水流干扰条件下的自适应视距制导算法,通过在室外水池环境下的模型船路径跟踪控制试验平台,验证了其具有更高的路径跟踪控制精度和可靠性。……
登录APP查看全文