机器人视觉定位系统研究与实现
2021-10-13郑纪阳张国忠黄聿荣方浩堒刘泽闽
郑纪阳 张国忠 黄聿荣 方浩堒 刘泽闽
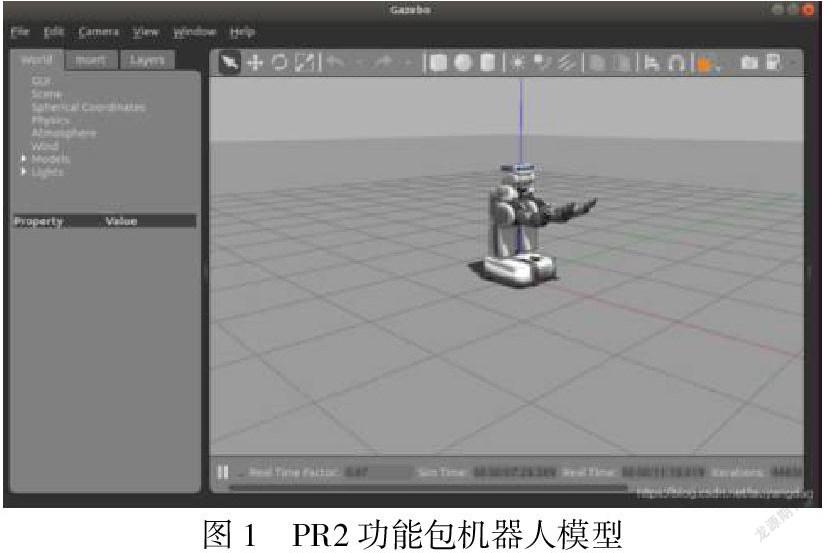
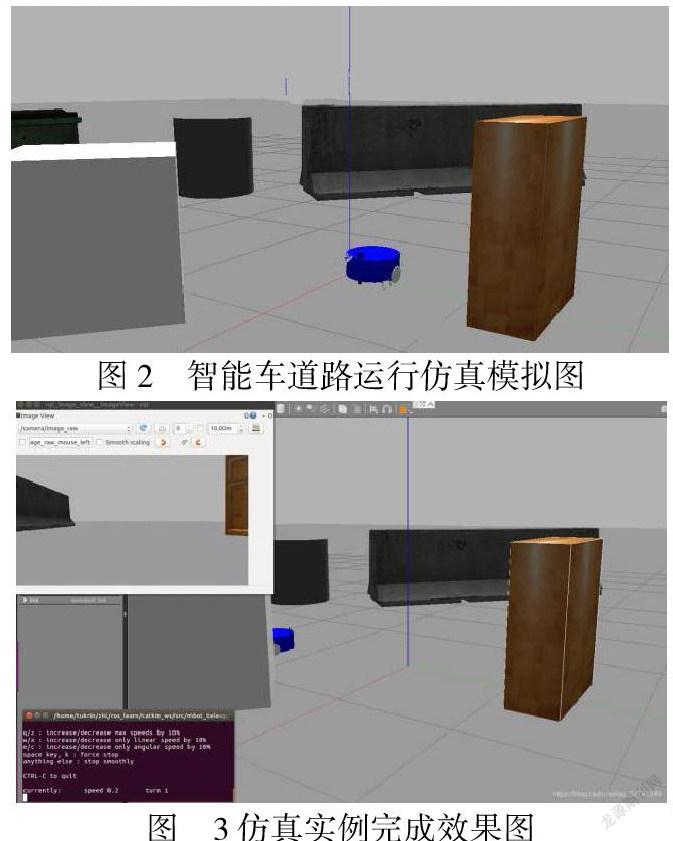
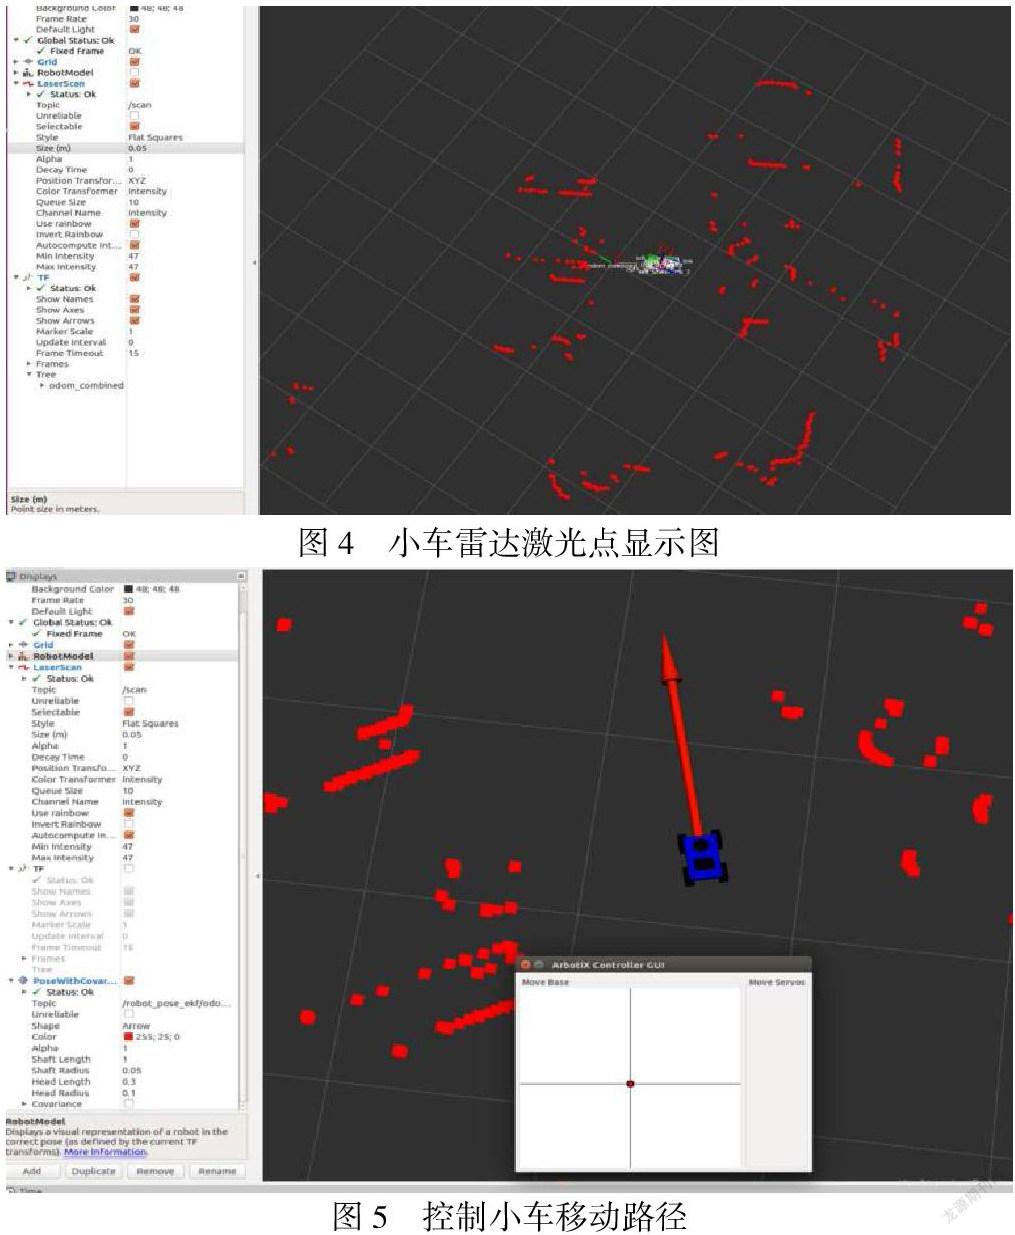
摘要:本文以机器人操作系统(Robot Operating System,ROS)为研究平台,以移动机器人的视觉定位功能为研究目标,针对移动机器人在路面上的定位、捕捉图像及导问题进行研究。实现过程中,使用了开源物理仿真环境(gazebo)搭建与模拟机器人视觉定环境,三维平台(Rviz)搭建仿真平台完成了多点导航功能。通过实景测试,验证了本文实现机器人视觉定位功能的有效性。
关键词:机器人操作系统(ROS);开源物理仿真环境(gazebo);三维平台(Rviz);多点导航。
1.所用系统和算法介绍
1.1 ROS系统源于2007年机器人技术公司“Willow Garage”个人机器人项目与斯坦福大学人工智能实验室项目的合作。2008年后,由柳树车库进行推广和维护。经过多年的发展,ROS 操作系统日趋完善,不仅为操作者提供了实用性较强的工具,也提供了先进的开源算法。ROS具有点对点设计、多种编程语言、快速测试和分布式计算等优点,基于 ROS的机器人应用开发逐渐成为主流[1]。
1.2机器人SLAM算法介绍
1)SLAM是同步定位与地图构建(Simultaneous Localization And Mapping)的缩写,最早由Hugh Durant-Whyte和John J.Leonard自1988年提出。主要用于解决移动机器人在未知环境中运行时即时定位与地图构建的问题。ROS系统提供了多种SLAM功能包,包括二维SLAM的gmapping、hector、cartographer功能包,以及三维SLAM的rgbslam、ORB_SLAM功能包。这些功能包可分别实现仿真机器人和真实机器人的SLAM功能[2]。
2)自主导航:ROS提供了移动机器人的导航框架,包括实现机器人定位的amcl功能和实现路径规划的move_base功能包,可帮助快速实现轮式移动机器人的导航功能。
3)自主探索SLAM:结合SLAM与自主导航功能,机器人可以在无人工干预的情况下自主完成未知环境的SLAM建图功能,导航路径自动根据地图信息的完善而不断优化。……