智能RGV-CNC动态调度问题研究*
2021-10-09史爱武李林峰薛少杰邵镔彬
计算机与数字工程 2021年4期
史爱武 李林峰 薛少杰 邵镔彬
(武汉纺织大学 武汉 430200)
1 引言
RGV(Rail-Guided Vehicle)为轨道式自动引导车,国内一般称为穿梭小车,是一种在车间或者自动化立体仓库中沿着轨道(可以是铁轨或者合金轨道)运行的物料运送工具。RGV能够根据指令自动控制移动方向和距离,自带一个机械手臂加上机械手爪,从而完成上下料和物料的清洗时间。
本文的研究背景为目前市场上流水车间调度方案的优化,在给定的时间中,对可用的系统资源集进行加工任务,将调动安排系统环境内有限的资源,使之效率最大化。目前有刘丰瑞[1]、李梦琳[4]等提出的基于各种模型而形成的高效率的调度策略,但是并没有去突出在遇到各种情况后这些调度策略是否还能高效率的运行、Dotoli M和Fanti MP[8]研究了RGV系统的死锁、Liu YK[9]等研究了RGVCNC系统的作业策略等,这些方案优点是给出了相应的解决方案,但是在特定的环境下可能会出现一定的问题,比如故障情况的考虑等。因此本文针对不同的情况做出了相应的分析和研究,而车间中流行的8台CNC和1辆RGV小车组成的智能加工系统是本文主要研究对象,图1给出了该系统的基本模型,通过一辆直行轨道式RGV,它可以通过往复运行实现上下物料的目的。
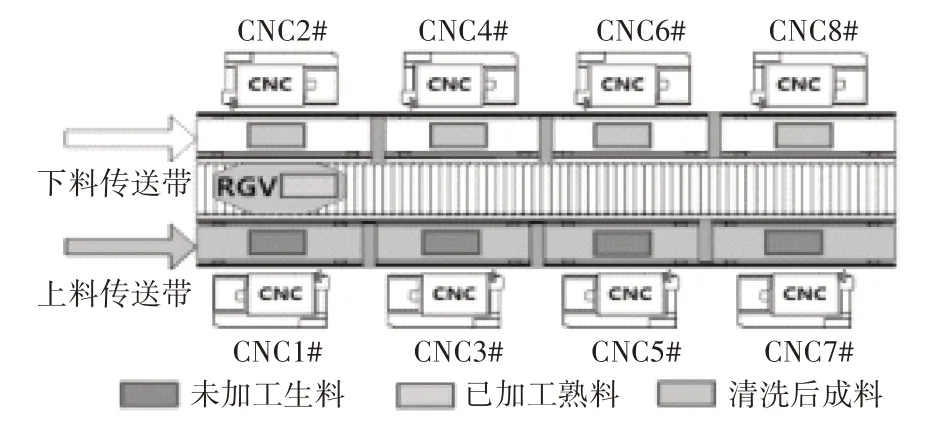
图1 智能加工系统示意图
2 模型假设和符号说明
2.1 模型的假设
1)每次RGV进行上下料动作都会完整地进行一次,不会因为CNC没有物料而不进行下料动作;
2)RGV可以及时地获得CNC给出的需求信号,并在空闲时刻可以及时做出选择;……
登录APP查看全文
