多智能体动态目标协同搜索策略研究
2021-09-22赵梓良李博伦马力超张志彦
航天电子对抗 2021年4期
赵梓良,刘 洋,李博伦,马力超,张志彦
(北京机械设备研究所,北京 100039)
0 引言
随着建图定位、目标识别、机器学习和通信组网等技术的成熟,无人智能体以其运算速度快、运动速度快、能长时间作业、能在极端环境下作业等特点,在目标搜索课题中受到青睐,被期望替代人类在危险、恶劣环境中高效长时间执行巡逻、侦察和搜救任务[1]。而多智能体的集群协作作业又能大大提升目标搜索任务的完成效率。
多智能体集群搜索策略是多机器人领域中一个重要的研究课题,通过一个显示控制平台和多个智能单体(如无人机)之间的协同策略规划,完成对一定区域内的静止、运动目标的搜索任务[2−7]。多智能体集群搜索策略设计主要包括2个步骤,一是智能体对待搜索环境场景的理解与建图,二是智能体对待搜索环境场景的协同搜索策略设计。
目前环境地图的典型表示方法包括尺度地图和拓扑地图2种。其中尺度地图基于直接度量信息表示环境细节,为地图中最小单位区域(栅格)赋值,如用0表示自由空间而用1表示障碍物。拓扑地图则是提取自由空间中的关键节点,并用边连接相邻的节点,形成拓扑网络结构[8]。与尺度地图相比,拓扑地图表示相同环境地图所需的数据信息更少,因此更适合在大型、复杂环境下执行目标搜索和巡逻等任务[8−10]。
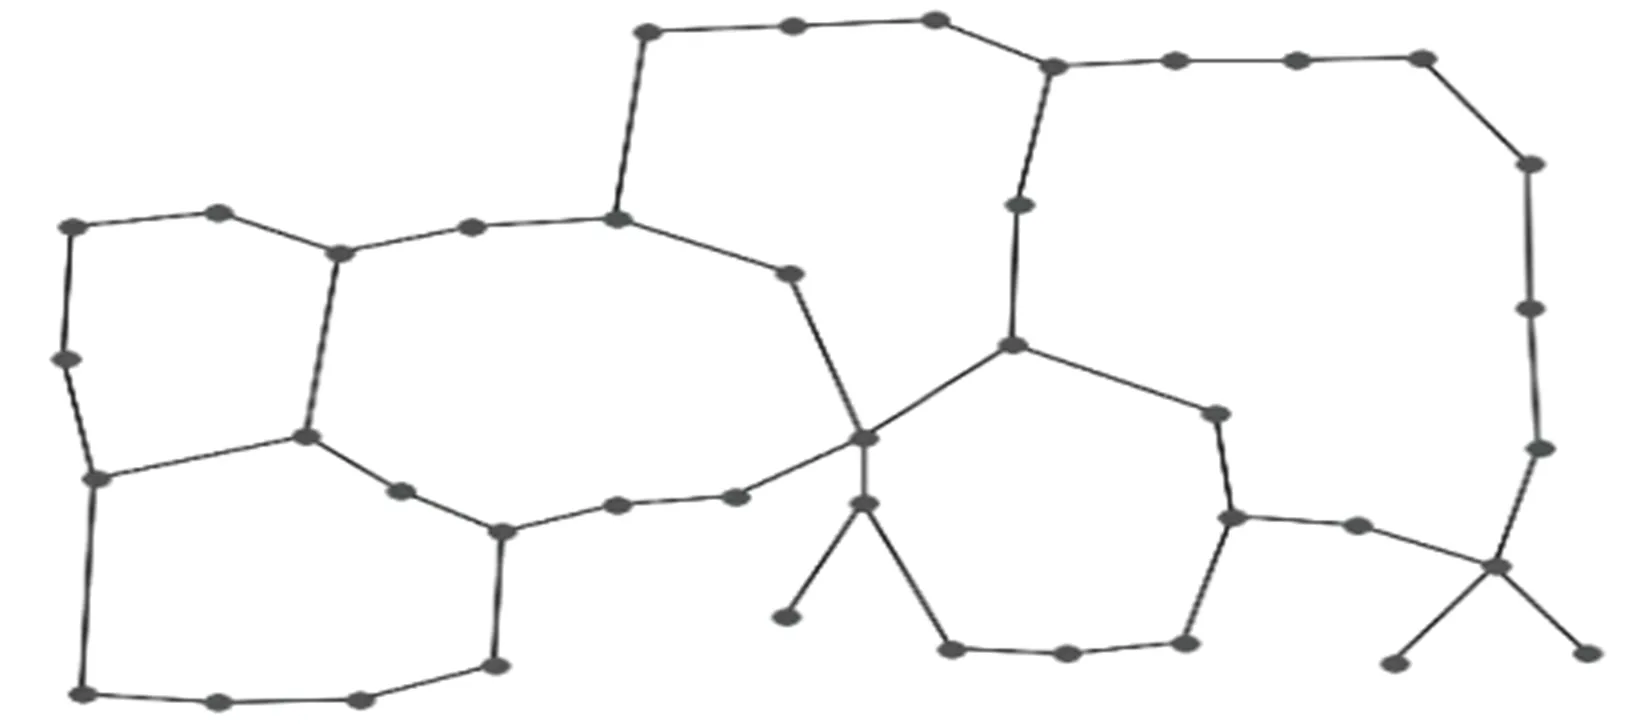
图2 由示例场景尺寸地图提取出的拓扑地图
目前在多智能体对环境区域进行协同搜索的研究成果中,2种典型的搜索策略为:基于贪心算法的路径规划策略[11−13]与基于拓扑地图区域划分和分区最优回路求解的多级子图巡逻(MSP)策略[14−16]。……
登录APP查看全文