模块化蛇形机器人连接结构的技术综述
2021-09-10潘玉芬
家园·电力与科技 2021年5期
关键词:模块化
潘玉芬
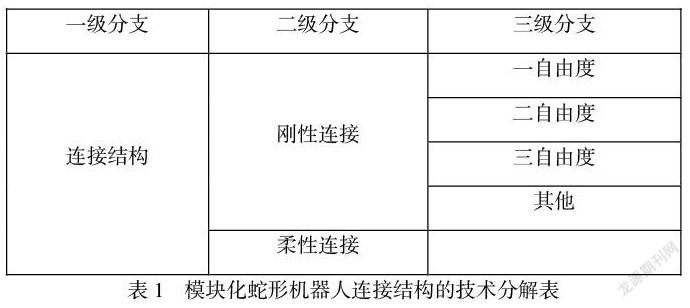


摘要:模块化蛇形机器人,可根据不同需求进行组装,可靠性高,维护性好,在很多领域具有十分广泛的应用前景。本文通过对模块化蛇形机器人的连接结构在国内外专利申请趋势分析,了解该技术总体所处的技术发展阶段;分析了其申请国别情况,明确技术的地域分布情况;分析了模块化蛇形机器人连接结构的技术领域和技术构成,为高效检索获得相关技术提供参考;并对模块化蛇形机器人连接结构的主要技术进行了技术发展梳理,围绕运动灵活和结构紧凑的技术问题进行了功效分析,明确了在模块化蛇形机器人连接结构的研究热点和技术空白点。
关键词:模块化;连接;蛇形;机器人;专利技术
一、前言
生物蛇可以在多样化的自然环境中生存,可以控制自身实现多种姿态,轻松进入狭小空间。在仿生机器人领域,蛇形仿生机器人正是模仿生物蛇的超强适应能力应运而生的,其冗余度极高,具有多自由度的运动能力,使其可以模仿出生物蛇的运动模式,在运动行进过程中身体与地面多点甚至线或面接触,运动稳定性好,对地形的适应能力强。模块化蛇形机器人,可根据不同需求进行组装,可靠性高,维护性好,在很多领域具有十分广泛的应用前景。
蛇形机器人主要可以从以下几个方面进行研究:生物蛇在自然界中的运动分析、蛇形机器人的机械结构设计、蛇形机器人的运动步态研究、蛇形机器人的控制方法、蛇形机器人的环境辨识与运动规划。……
登录APP查看全文
