自由曲面机器人摆线抛光轨迹的多参数优化*
2021-09-04倪建龙王康
自动化与信息工程 2021年4期
倪建龙 王康
学术研究
自由曲面机器人摆线抛光轨迹的多参数优化*
倪建龙 王康
(华南理工大学机械与汽车工程学院,广东 广州 510641)
为获得良好的抛光表面质量,提出一种针对自由曲面的机器人摆线抛光轨迹多参数优化方法。首先,基于人工神经网络建立抛光表面材料去除量分布均匀性预测模型;然后,提出一种基于遗传算法的摆线轨迹多参数组合优化算法;最后,经材料去除量仿真实验和机器人抛光验证,该方法能有效控制抛光表面材料去除量的均匀性,获得较好的镜面抛光效果。
抛光工艺;多参数优化;人工神经网络;遗传算法
0 引言
在曲面抛光工艺中,抛光表面材料去除量分布的均匀性是评价抛光表面质量的重要指标之一。为获得均匀的材料去除量,理想的抛光轨迹不仅实现工件表面的均匀覆盖,避免过抛光和欠抛光现象,还具有良好的多方向特征[1-3]。摆线抛光轨迹可较好地处理以上问题,近年来广泛应用于各种自由曲面的抛光工艺[4-6]。然而,摆线轨迹严格受如图1所示的摆线半径Rcan、摆线步距scan和导线间距scan3个轨迹参数的影响。这3个轨迹参数的不同组合会影响图1中矩形区域一和区域二的材料去除量分布均匀性,且无法通过单一参数调节。目前,实现材料去除量均匀控制的最优摆线轨迹参数的确定主要依赖工人经验和技术手册,需要反复进行大量的抛光实验,不仅耗时耗力,还造成工件原材料较大浪费。
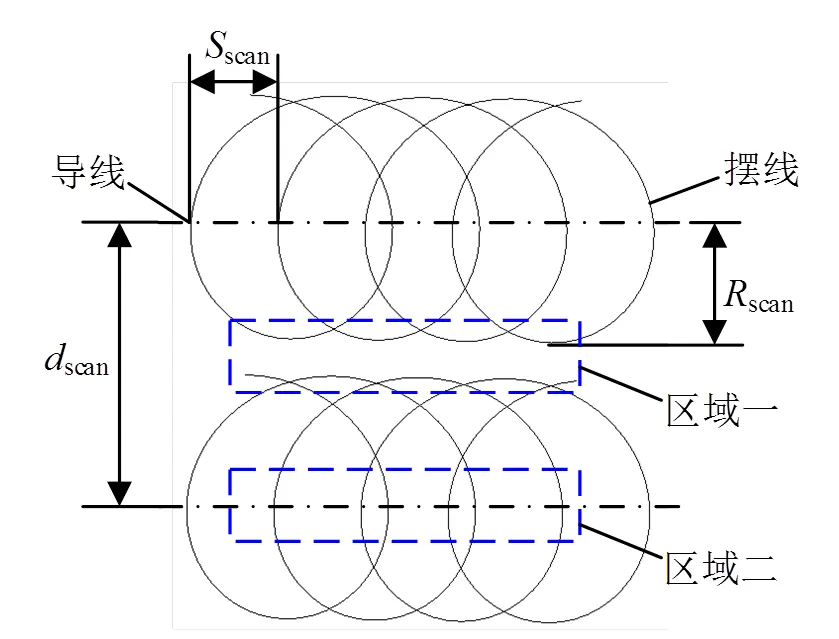
图1 沿着扫描轨迹进给的摆线
登录APP查看全文