圆柱形果实采摘机器人的设计
2021-08-23周明佳逄崇雁孙艳茹
科学技术创新 2021年23期
关键词:结构
周明佳 逄崇雁 孙艳茹
(哈尔滨华德学院机器人工程学院,黑龙江 哈尔滨 150025)
1 概述
随着城市化的不断推进,劳动力不断从农村涌入城市。到了收获季节,田地中的劳动力严重缺乏。采摘机器人进入田间就可以解决这个难题。果实采摘机器人不仅可以降低劳动者的工作强度,而且也避免了劳动者登高采摘的危险性。可以说在农业中应用果实采摘机器人具有重要的意义和价值。
早在1968 年,美国学者就提出了用机器人代替人力进行果蔬的采摘工作[1]。20 世纪80 年代美国、荷兰、日本等一些发达国家相继研发出机器人用于采摘工作。我国该领域工作于20 世纪90 年代起步,发展到今天,在采摘结构、视觉识别、定位系统等领域获得实用性成果[2]。
2 末端执行器的结构
果农采摘果实形式多样,最常见及有效的方式是握住果实并向远离枝干一侧拖拽,待果实茎受力伸直后,用工具断茎。茄子和黄瓜都是典型的圆柱形果实,采用此方法可以完成采摘。
将果实及采摘过程简化为物理模型,如图1 所示。均布载荷F1和F2表示夹持力,方向指向果实内部。F3和F4表示剪切力。F1和F2满足保持住果实的同时,不破坏果实表面。F3和F4的值要大于果实茎的极限强度。由此可以确定采摘机器人末端执行器的结构方案,如图2 所示。
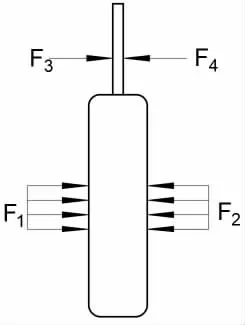
图1 圆柱形果实模型
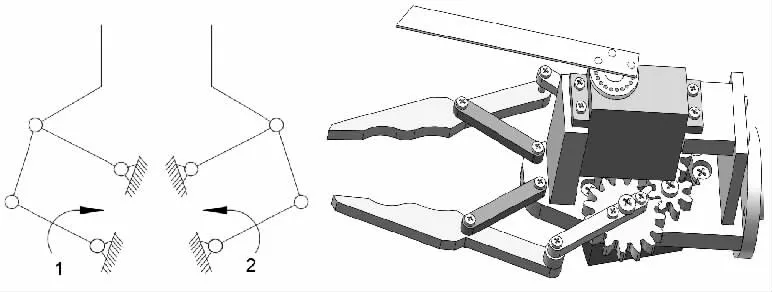
图2 末端执行器原理图及三维模型
夹持两侧分别采用平行四连杆机构,杆1 和杆2 同时、同速、反向转动,保证夹持口平行开合。为了减小果实表面的局部压力,在加持力不变的条件下,可以增大夹持面积,具体方法为在夹持部位采用圆弧面,避免较大平面和尖角。……
登录APP查看全文