苹果采摘装置螺旋式末端的设计
2021-08-13刘吉安
刘吉安
(广东工业大学艺术与设计学院,广东 广州 510090)
根据国家统计局数据,2018年苹果产量41 390×104t。在收货季节,采摘苹果基本依靠人工,收获采摘基本占生产作业量的40%[1]。20世纪90年代中期,我国开始进行农业机器人的研究,相较于发达国家起步较晚,也取得了一些成果[2]。以日本和美国为代表的发达国家从20世纪80年代开始研究采摘机器人,并取得了大量研究成果[3]。目前,我国采摘苹果还存在一些关键难题。对于采摘机器的视觉而言,果园是十分复杂的自然环境,果园中光照条件不确定性、果实颜色相近、果实被枝叶遮挡、颜色不均匀、大量阴影、果实扰动以及果实重叠等因素都增加了目标的识别和定位难度[4-8]。
为了解决这些问题,经过实地调研和试验,设计了一种苹果采摘装置螺旋式末端。
1 总体设计方案
螺旋式末端的主要结构见图1。其中,右旋螺旋叶片与左旋螺旋叶片相邻安装,螺旋槽形成一对钳口形状见图3。螺旋式末端成网格排列见图2。采摘工作环境见图4。右旋螺旋叶片与转动轴同轴,左旋螺旋叶片与转动轴同轴,轴承座安装在机架上,转动轴安装在轴承座上,齿轮安装在转动轴的后端,皮带连接皮带轮一与皮带轮二,电机连接皮带轮一,电机安装在机架上。
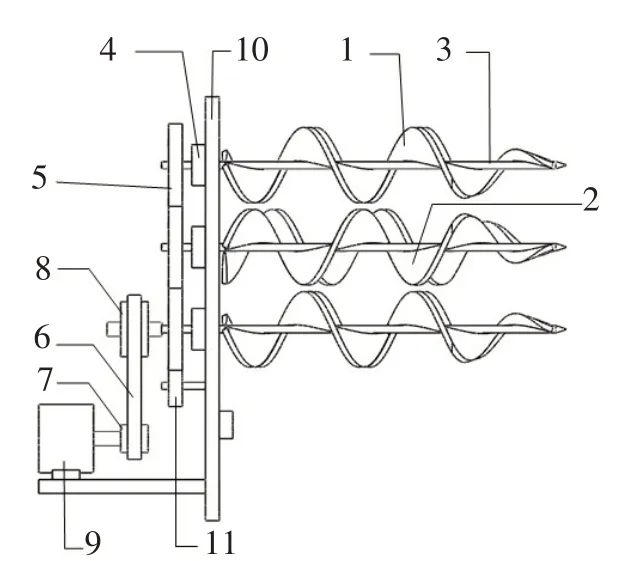
图1 采摘装置末端的侧视图Fig.1 The sideview of the end of the picking device
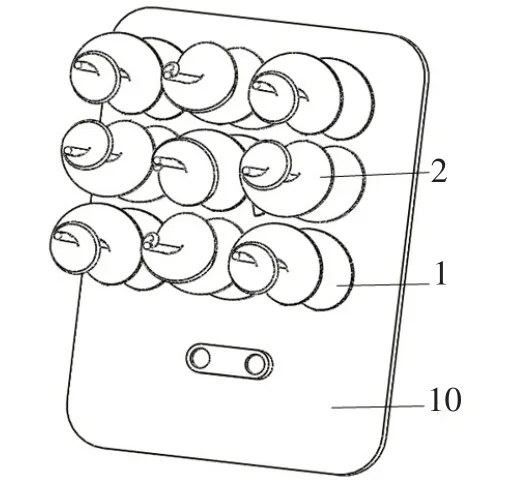
图2 螺旋叶片网格排列示意图Fig.2 The grid arrangement diagram of spiral blade
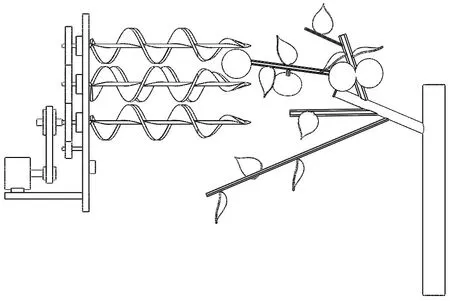
图3 采摘示意图Fig.3 The schematic diagram of picking apples
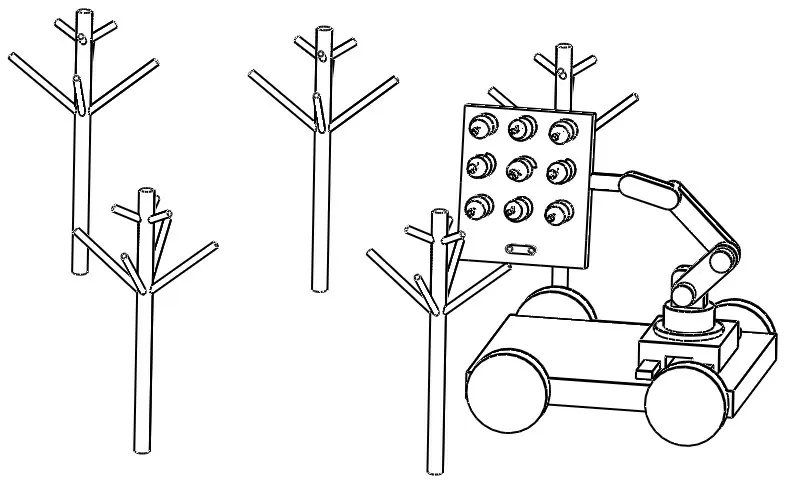
图4 采摘工作环境示意Fig.4 The picking working environment
2 工作原理
(1)利用螺旋副传动原理,螺旋升角越小,沿螺纹面方向的分力越小,垂直于螺纹面的分力越大;……