基于改进Jensen不等式的中立型时滞系统稳定性判据
2021-08-11杨明明
杨明明, 邵 荃,丁 啸
(1.南京航空航天大学民航学院,南京 210016;2.上海农村商业银行总行,上海 201210)
时滞现象是引起系统振动和不稳定的关键因素,在工业过程、神经网络等实际生产生活中随处可见.近年来,许多学者对于时变时滞系统的区间显著性过程进行了大量的研究.He等[1]推动了最初的区间变时滞的发展,确定了基本的稳定性判据,并在文献[2]通过自由权矩阵方法,提出了有关区间时变时滞的神经网络更低保守性的研究成果.文献[3-7]使用的自由权矩阵方法和Jensen积分不等式对时滞系统稳定性进行进一步研究.文献[8-11]通过结合构造新的Lyapunov函数进一步改善了时滞系统的稳定性结论.彭丹和华长春[12]通过引入2-D Jensen不等式并结合Lyapunov函数给出了新的时滞系统稳定性准则.孙欣、高跃[13-14]将Writinger积分不等式应用于时滞系统,证明其与Jensen不等式相比有更低的保守性.
本文基于现有时滞系统的研究成果,通过将Jensen不等式转化为保守性更低的Wirtinger型不等式,并构建新的Lyapunov-Krasovskii泛函,结合自由权矩阵得到了基于线性矩阵不等式形式(Linear matrix inequality,LMI)的时滞系统渐近稳定性的新判据并进行了证明.
1 基本概念
1.1 Jensen不等式
Jensen不等式是反映凸函数的基本不等式,对于任意常数矩阵M∈Rm×m,M=MT>0,标量γ>0,向量函数[0 ,γ]→Rm有以下Jensen积分不等式:
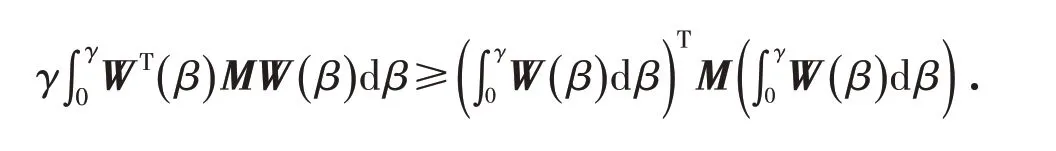
1.2 Wirtinger型不等式
与Jensen不等式相比,Wirtinger不等式的保守性更小[13].因此本文对Jensen不等式进行改进,得到新的Wirtinger型不等式.
Wirtinger不等式的形式为:对于任意常数矩阵M∈Rm×m,M=MT>0,向量函数[0 ,γ]→Rm有:
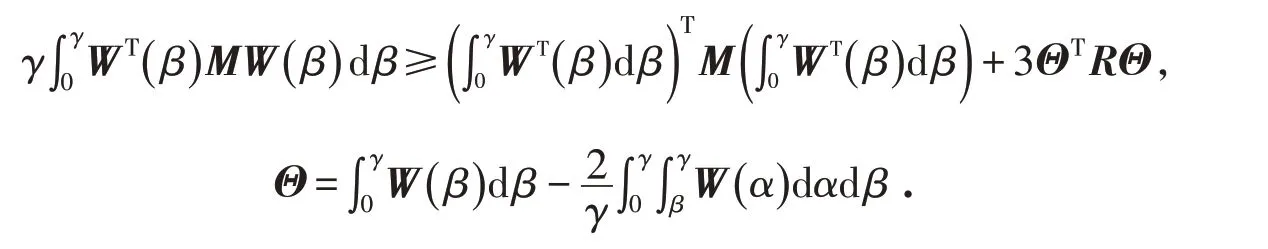
1.3 自由权矩阵
利用Park不等式或Moon不等式结合模型变换是解……
