钻石线切割机ROV控制面板设计与应用
2021-07-15齐兵兵肖源彬曲有杰齐芳芳丁磊
机械工程师 2021年7期
关键词:作业
齐兵兵,肖源彬,曲有杰,齐芳芳,丁磊
(深圳海油工程水下技术有限公司,广东 深圳 518000)
0 引言
海底管线是海上油气田的生命线,近年来,随着海管数量的不断增加,由于设计建造年限已久、管道腐蚀、拖网渔船拖拽等原因导致海管损坏的事故愈发频繁。一旦海管发生损坏,将对海洋环境、油气田生产带来巨大威胁,因此在检测到海管发生破损时,必须及时进行维修。现有维修方法多数情况下需要先对受损管段进行切除,再在海管切除端口安装连接器、法兰等,以实现与新海管的连接。海管的切割作业是海管维修过程中的关键环节,在现阶段海洋油气救援领域有不可替代的作用。深水钻石线切割机是海管切割作业的必备工具,在实际工程应用中却遭遇深水领域难以操控的问题,无法满足现有海管抢修需求,严重限制了深水管道抢修效率。
本文设计一种由ROV(水下作业机器人)操控、应用于钻石线切割机的控制面板,并在项目中成功应用,有效解决了深水钻石线切割机深水难以操控及作业效率低下等问题[1-8]。
1 深水钻石线切割机
1.1 切割机执行机构
目前国际上主流的深水钻石线切割机的主体机械结构主要由3部分组成:1)海管抱管部分的液压卡爪;2)携带刀具直线进给的进给系统;3)带动金刚石线绕动轮高速旋转进行磨削的传动系统。它们分别接入切割机控制系统的3条不同液压支路,由相应的液压控制油路进行动作控制[4-7]。
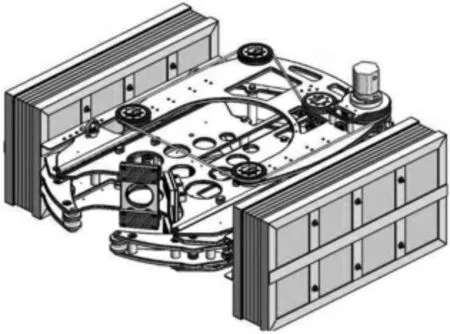
图1 切割机执行机构部分
登录APP查看全文