基于ArUco标志的农机翻地移动增强现实系统设计
2021-05-26袁志浩刘桂阳陈国太
江苏农业科学 2021年8期
袁志浩 刘桂阳 陈国太
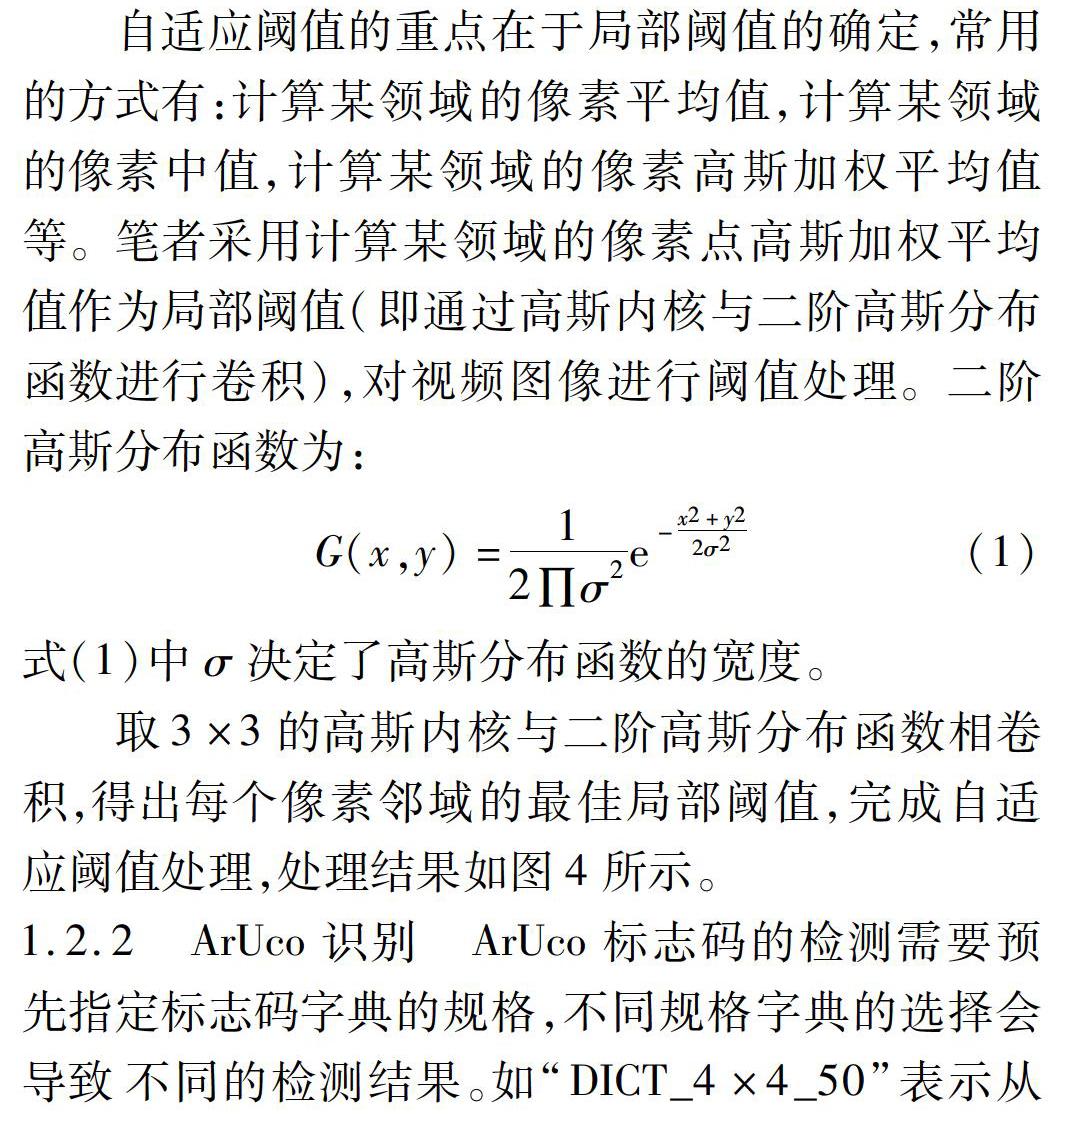
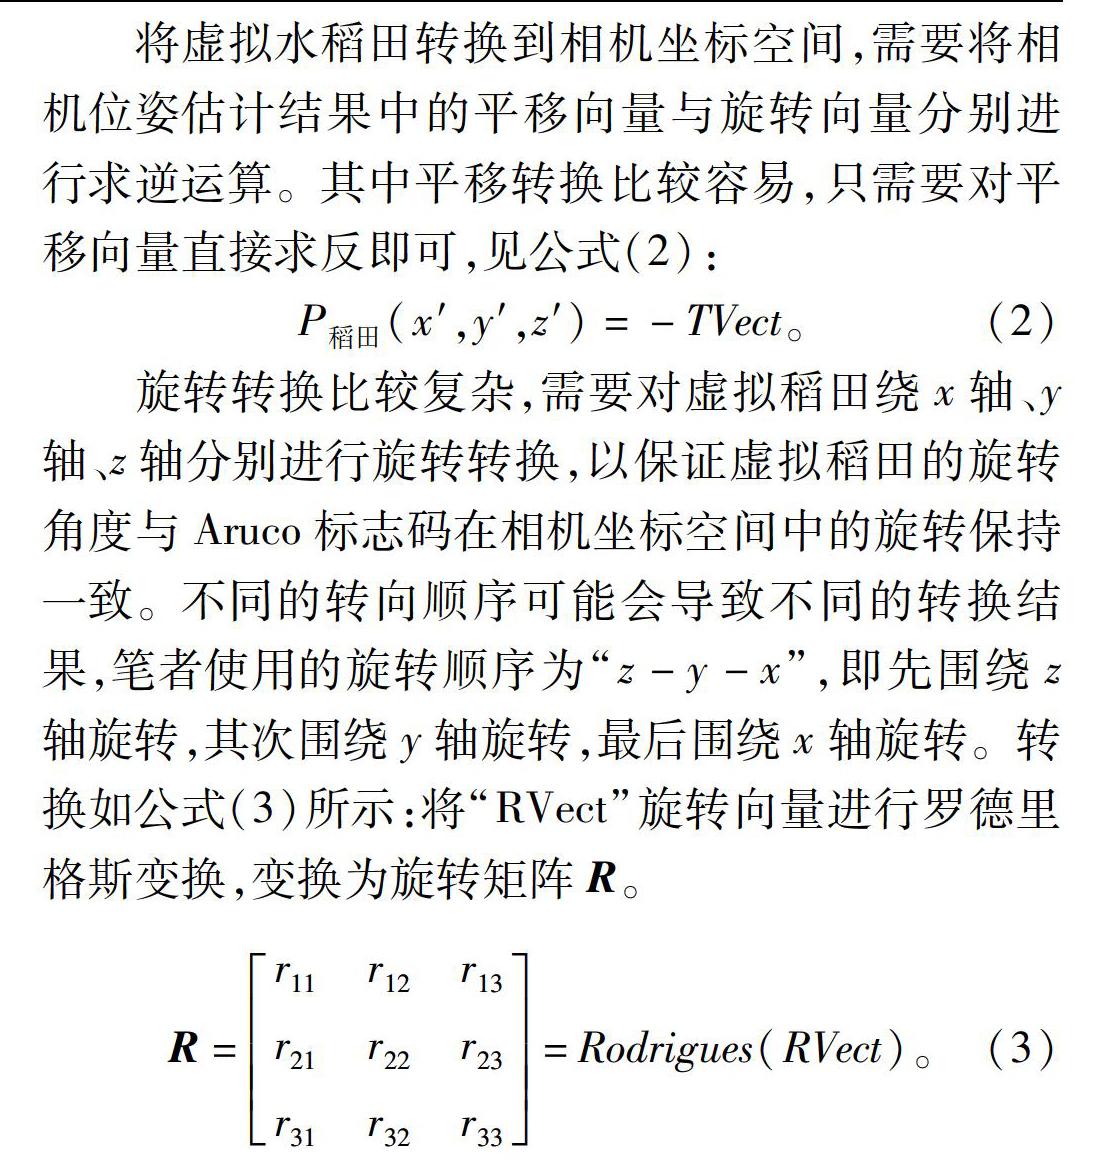
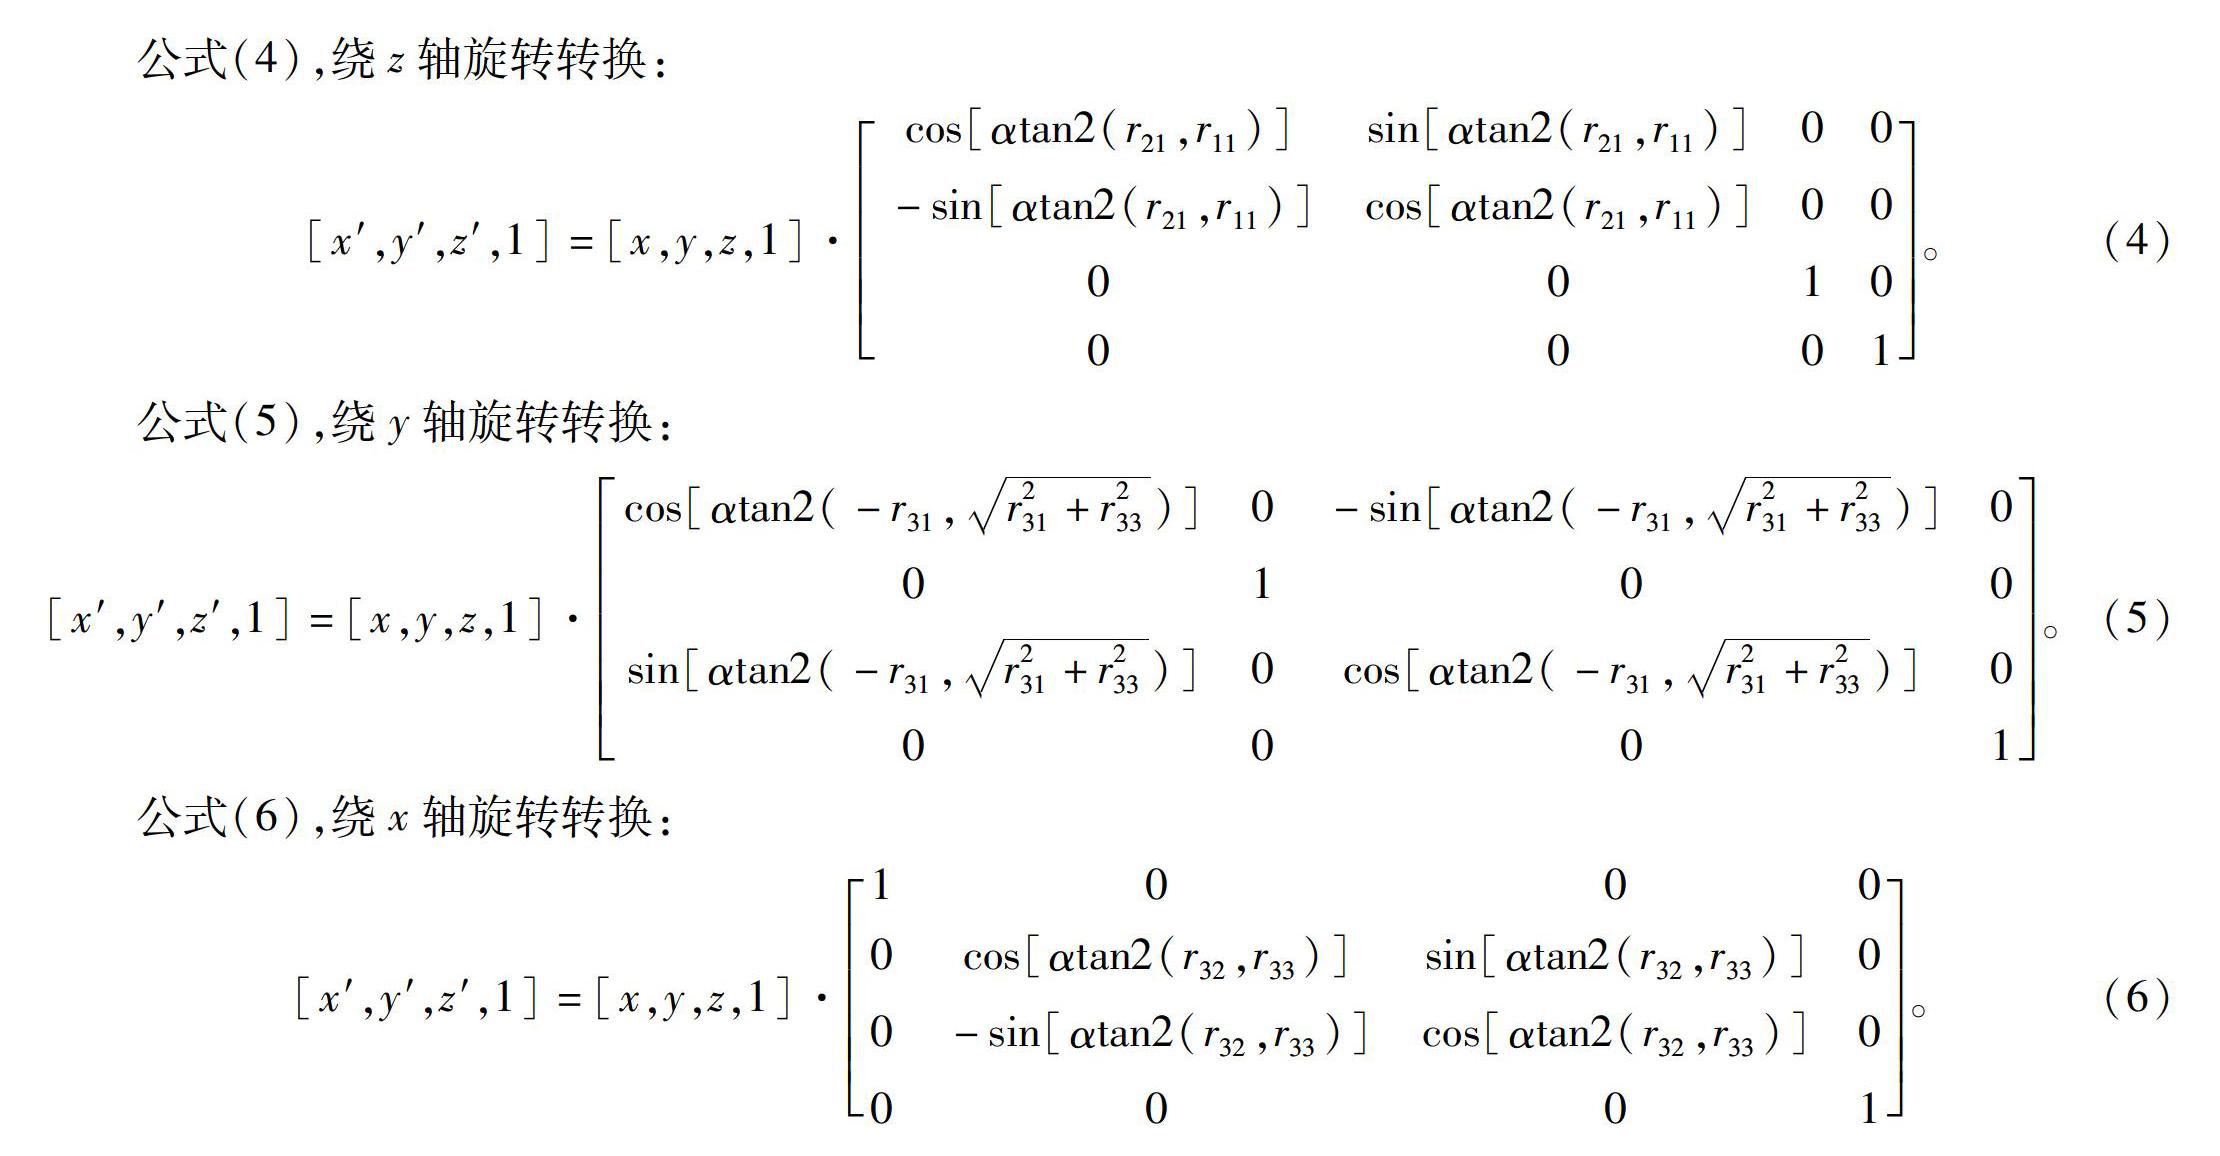
摘要:针对传统农机翻地作业季节时令性强且不易观察的问题,以水稻本田作业农机为研究对象,设计了一种基于ArUco标志码的农机翻地移动增强现实仿真系统。通过对手机视频流进行自适应阈值处理、轮廓查找以及比特位比对等操作,识别空间中的ArUco标志;使用张正友标定法对手机相机镜头进行标定,通过ArUco标志的角点对手机相机进行位姿估计并通过坐标空间转换实现AR的定位与追踪。利用3DS Max设计本田作业农机具三维虚拟模型,对模型主体作业部分进行拆分,重新定向各部分的模型轴心。结合Unity 3D引擎对农机翻地作业过程进行仿真设计,并移植到手机移动端。通过手机移动端扫描地板上的ArUco标志,便可以在真实物理空间中还原水稻本田农机翻地作业环境,实现对虚拟农机翻地过程的仿真模拟与交互控制。在谷歌Pixcel XL手机上对仿真系统进行真机测试,结果表明:系统在手机移动端运行帧率稳定在46 fps以上,且AR识别速度快、准确率高,为其他农业仿真应用提供了新的技术参考。
关键词:ArUco标志;移动增强现实;农机翻地模拟;三维建模;农业仿真
中图分类号:TP391 文献标志码: A
文章编号:1002-1302(2021)08-0189-07
收稿日期:2021-03-04
基金项目:黑龙江省农垦总局科技攻关项目(编号:HNK125B-04-06);全国大学生创新创业比赛项目(编号:201810223015)。
作者简介:袁志浩(1995—),男,山东聊城人,硕士研究生,研究方向为增强现实技术与计算机视觉。E-mail:499920072@qq.com。
水稻本田的农机翻地作业过程一直都是水稻智慧旅游的重点。……
登录APP查看全文
