基于ABB 机器人工作站的码垛工艺设计
2021-05-16姚莉娟盛星奎
科学技术创新 2021年13期
姚莉娟 盛星奎
(1、苏州高等职业技术学校,江苏 苏州215000 2、苏州长风航空电子有限公司,江苏 苏州215000)
1 概述
随着中国制造2025 的到来,生产过程越来越趋向于智能化和自动化,工业机器人在智能制造各个领域的应用越来越广泛[1],高职院校作为技能人才培养的摇篮更应该紧跟科技发展的步伐,将最先进、最前沿的技术传授给学生以满足社会对于技术人才的需求。本文主要对基于ABB 机器人工作站的码垛工艺进行设计研究,从多角度探讨码垛机器人的发展趋势[2],并从专业需求出发,立足于日常教学,设计应用于不同生产场合的码垛工艺流程。
2 码垛系统概述
工业机器人码垛在工业生产搬运和码垛作业中发挥着越来越重要的作用,担任着提高生产效率、降低成本和解放劳动力的重要角色。在批量小品种多的应用场景,需要码垛工艺适应性强和柔性好,码垛作业贯穿产品加工、包装[2]、储存及运输等的整个生产作业流程中,因此需要码垛工艺适应环境能力强,以满足不同生产过程的需求。基于ABB 机器人工作站的码垛系统如图1 所示。
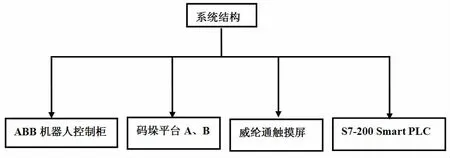
图1 基于ABB 工业机器人工作站的码垛系统结构图
该码垛系统主要包括ABB 机器人控制器、码垛平台A——取垛平台、码垛平台B——放垛平台、西门子S7-200 Smart PLC以及威纶通触摸屏等。根据码垛工艺功能需求,选择相应的组件进行参数设定及程序编辑,实现触摸屏与PLC[3]以及机器人控制柜三者之间的数据传输,首先威纶通触摸屏将数据信息传送给S7-200 Smart PLC,PLC 接收相应数据信息并将其发送给ABB 机器人控制柜,机器人也会将其输出信号传送给PLC,作为其输入信号。……
登录APP查看全文
