核电厂事故机器人应用研究
2021-05-11王振宇黄伟奇杨剑波
王振宇,黄伟奇,*,孙 健,杨剑波
(1.陆军防化学院,北京 102205;2.成都理工大学,成都 610051)
据统计,1949 年-1999 年世界上发生的主要辐射事故多达136 起[1],最为严重的有美国三里岛核事故、苏联切尔诺贝利核事故、福岛核事故(2011 年),在历次核事故中,机器人都发挥了重要作用。目前机器人在核事故中的应用主要围绕辐射侦察、应急通信、工程抢险补救、环境监测、去污等环节[2],其中最关键的工作是核心区的辐射侦察。本文将围绕辐射侦察机器人在核电厂核事故中的应用及需求进行分析。
1 核事故辐射侦察机器人应用现状
核事故环境复杂、辐射对人危害大,探测任务主要由机器人承担,包括图像侦察和辐射侦察。工作在核心区的辐射侦察机器人的性能要求最高,其获得的事故信息对于事故的缓解、处理具有至关重要的作用。
1.1 三里岛核事故
最早在三里岛核事故中应用的探测机器人有ROVER、LOUIE I,主要以轮式和履带式为主要运动方式。ROVER是一辆六轮遥控侦察车[3],具有环境监测、视频传输、采样、去污洗消的功能。有两台ROVER部署在辐射水平为25 mSv/h到10 Sv/h的2号机组地下室,完成了绘制总辐射图、污泥取样的任务[4]。LOUIEⅠ是一辆双履带侦察车,能够传输图像及辐射数据,其主要任务是到达角落进行辐射探测,与ROVER形成补充[5]。这一时期也研究了多足式机器人ODEX-Ⅰ[6]、涉水机器人SURVEYOR、小型环境监测机器人SURBOT、样品采集探测机器人ROCOMP等[7]。
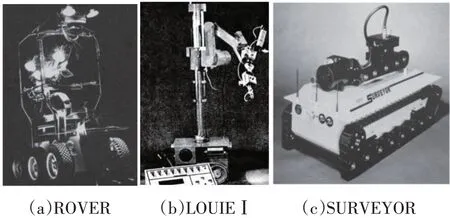
图1 三里岛核事故侦察机器人Fig.1 TMI-2 nuclear accident detection robot
1.2 切尔诺贝利核事故
切尔诺贝利核事故处理期间,机器人也发挥了重要的作用,其中的探测机器人有:PP 系列轮式[8]、履带式探测机器人[8](PP-Г1、PP-Г2)和先锋号(Pioneer)。……