双自由度半球型锥齿轮设计与接触分析
2021-04-29王佰超许镇全王德民路先亭
长春理工大学学报(自然科学版) 2021年2期
王佰超,许镇全,王德民,路先亭
(长春理工大学 机电工程学院,长春 130022)
传统的齿轮为单自由度传动,如圆柱齿轮、圆锥齿轮等都只能传递轴线相对位置不变的回转运动,但不能满足新兴领域对多传动自由度的要求,如机器人、仿生和矢量推进技术领域[1],多自由度齿轮由此发展。
多自由度齿轮也称为球齿轮,现有渐开线环形齿球齿轮具有2运动自由度[2],克服Trallfa球齿轮具有传动原理误差和加工难度大的缺陷,但无法实现相交轴间的回转运动传递[3]。而另一种双自由度半球型锥齿轮[4]结构,可实现变相交轴夹角的回转运动传递,同样具备2运动自由度,该球齿轮副避免由圆锥齿轮组合机构实现双自由度所带来的复杂结构设计和庞大的体积,且弥补渐开线环形齿球齿轮无法绕其极轴进行回转运动传递的缺陷,可用于机器人手腕、仿生关节等机构。
对于半球型锥齿轮的研究,目前只是对其结构设计,未对其啮合原理进行研究,以及缺少齿面数学模型。在渐开线环形齿球齿轮齿面形成原理基础上,基于双参数齿面包络原理,提出了一种半球型锥齿轮的设计方法,完善多自由度球齿轮副的二维回转运动传递形式。
1 半球型锥齿轮啮合原理
半球型锥齿轮副间的啮合传动相当于一对节球间的纯滚动。如图1所示,半球型锥齿轮副实现任意相交轴交角ϑ的回转运动传递,其中0<ϑ<π。在固定的回转轴夹角位置,该齿轮之间啮合等价于厚度无限小的圆锥齿轮间的传动,节球纬线则为锥齿轮的分度圆。当ϑ趋于0时,齿轮回转轴平行,此时等价于圆柱直齿轮间传动。而当ϑ趋于π时,回转轴重合且节球纬线半径为0,此时无半球型锥齿轮的齿面参与啮合。
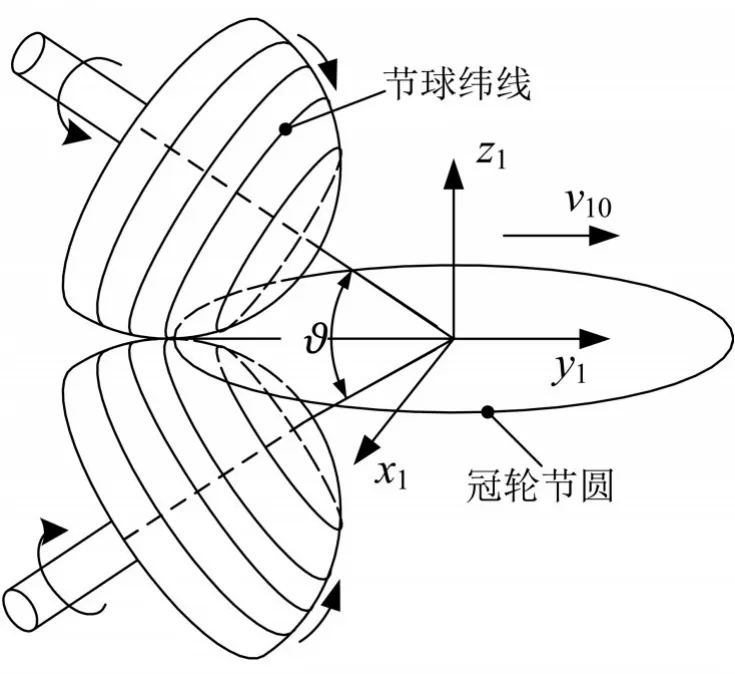
图1 半球型锥齿轮副传动
考虑到圆锥齿轮的齿面可由冠轮齿面包络生成[5],半球型锥齿轮齿面可由具有双运动参数的冠轮与齿轮的共轭运动中生成。……
登录APP查看全文