计及道路阻断的智能消防机器人路径规划策略
2021-04-12何光层桑文君
科技风 2021年6期
何光层 桑文君


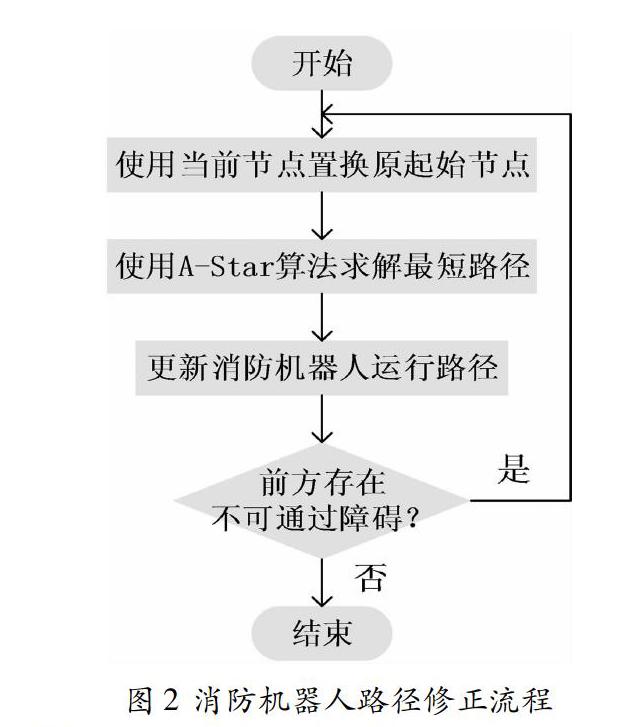
摘 要:合理的运行路径规划对保障智能消防机器人的可靠运行意义重大。针对消防机器人路径规划问题,文章在对A-Star算法原理及动作过程进行深入分析的基础上,建立了适用于智能消防机器人的路径规划模型。之后,考虑到火灾现场存在的道路阻断问题,文章基于贪婪思想,提出了一种智能消防机器人路径修正策略。仿真结果表明,所提智能消防机器人路径规划与修正方案能够较好地解决火灾现场存在的道路阻断问题,有效提升消防机器人路径规划的合理性与可靠性。
关键词:智能消防机器人;道路阻断;路径规划与修正;贪婪思想
智能消防机器人的快速就位对降低火灾损失,最大限度保障工作人员安全意义重大。为最大限度减小消防机器人移动时间,需要在对相关信息进行合理收集的基础上,针对消防机器人的移动路径进行合理规划[1]。
蒋新松[2]将路径规划定义为:路径规划是自主移动机器人的重要组成部分,并根据一些评估标准,在障碍物环境中找到了从原始状态到目标状态的无碰撞路径。基于环境模型的路径规划方法,可以在完全已知的环境下实现路径规划,具体包括:迪杰斯特拉算法、A-Star算法、可视化图方法和拓扑方法等[3]。
火场形式瞬息万变,受火势蔓延等因素影响,区域的障碍物分布情况将发生变化,进而影响区域内部路径的可通过性,最终导致消防机器人原始运行路径不再适用。……
登录APP查看全文