基于ANSYSWORKBENCH的带电作业机械臂模态探究
2021-03-30陈柏希段绍全王斐宏蔡文辉
科技风 2021年8期
陈柏希 段绍全 王斐宏 蔡文辉
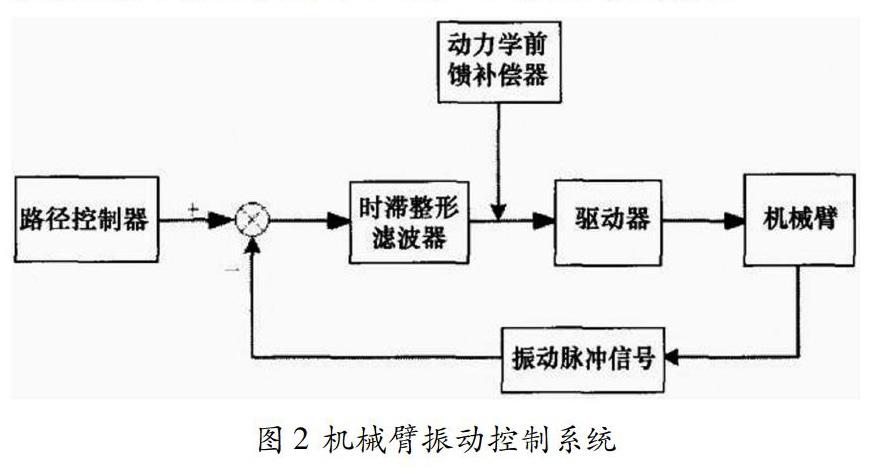
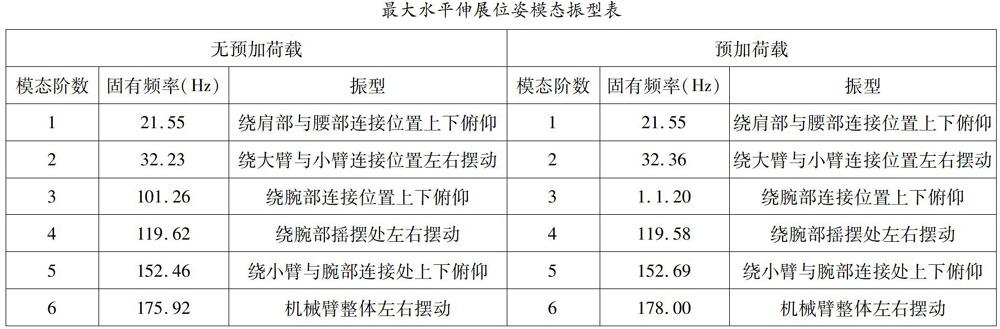
摘 要:在带电作业姿态下,机械臂是配电网作业机械的主要执行者,机械臂的性能直接决定了机器人工作质量与效率,开展工作的可靠性等。本文借助Pro软件或Engineer软件,建设了在两种典型位姿下机械臂的实体模型,运用ANSYSWORKBENCH软件,设定为预荷载状况,对不同位姿下结构静力学的特性,其模态特征等开展分析。在模态分析结果基础上,实施动力学前馈补偿,自主控制机械臂的振动,抑制其工作过程内的振动现象,确保工作开展效率与质量。
关键词:ANSYSWORKBENCH;机械臂;振动抑制;模态分析
自经济全球化发展,人们对电力供应提出了更高的要求。在电力系统研究中,带电作业属于重要领域,其作业标准与质量直接关系着国家供电技术与供电实力。就实际情况而言,人工带电作业本身困难较大,却存在着较大的局限性。此方面机器人的开发与研究十分有必要[1]。自20世纪80年代中期开始,国外很多国家开始了带电作业机器人的研究,走在前沿的当属日本、美国、西班牙与加拿大。我国是20世纪90年代才开始的相关研究,但经过短短的几年,已经取得了较大的研究成果。
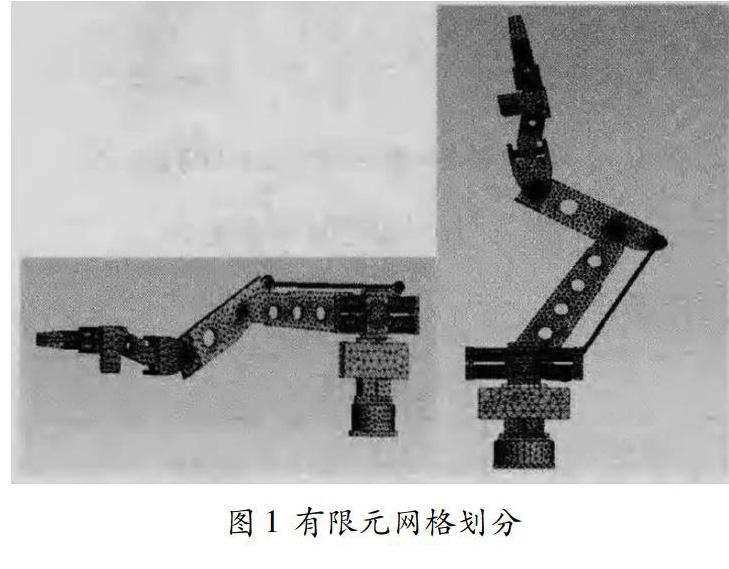
有限元分析法在近代工程内得到了广泛的应用,主要集中进行数值模拟,可靠性比较明显。本文主要选择的是有限元ANSYSWORKBENCH软件开展分析,深入剖析机械臂整体结构[2]。选择最大水平伸展、最大垂直伸展位姿,开展ANSYSWORKBENCH分析。在分析试验过程中,综合考虑机械臂的实际持重情况,并施加预荷载。……
登录APP查看全文