某火炮弹协调器液压系统的故障仿真
2021-03-29张学飞徐亚栋
弹道学报 2021年1期
张学飞,徐亚栋,羊 柳
(南京理工大学 机械工程学院,江苏 南京 210094)
装填系统是一个机械、电气和液压一体的复杂系统,作为火炮的一个重要子系统,其性能直接影响了火炮工作的可靠性和工作效率[1]。传统的复杂系统设计研究主要是分别以不同的平台对机械和液压系统进行单独研究,但是,在火炮装填系统中,机械和液压控制系统是强耦合的闭环系统,单独进行各子系统的研究很难准确地描述实际工作状态[2]。
为更好地反映装填系统的主要性能指标和运行特性,本文采用ADAMS和AMESim联合仿真的方式,并以ADAMS为主控制软件,建立了某火炮弹协调器的联合仿真模型,并对其进行了动态分析。选取了几种典型的故障形式(液压泵内泄漏、减压阀堵塞、液压缸内泄漏),在修改仿真模型中相应故障参数的基础上,分析了不同参数对协调过程的影响程度。
1 火炮弹协调器的工作原理
弹协调器的结构主要包括:协调油缸、协调臂、角度编码器、摆动油缸、摆动连杆、行程开关等,装填系统结构如图1所示。
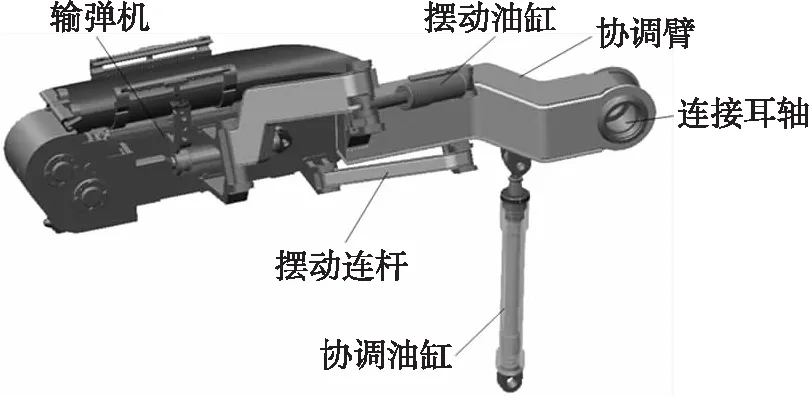
图1 弹协调器系统结构
弹协调器的工作原理:装填系统工作的初始位置为协调臂与水平方向成40°的位置,当协调回路伺服阀接收到信号后,伺服阀开启,阀芯正向移动,协调臂在协调油缸的驱动下绕耳轴旋转,同时,位于耳轴处的角度编码器将协调臂转角实时反馈到控制回路中,经过PID控制器的作用,最终将协调臂控制在预定角度。当协调动作完成后,摆动回路伺服阀接收到信号,在摆动油缸的驱动下,输弹机通过摆动连杆摆动至与炮膛轴线对齐的位置,动作到位后,触发行程开关,摆动回路伺服阀关闭。……
登录APP查看全文