一种双臂魔方还原机器人机构设计*
2021-03-22阮嘉宏翁涌杰俞龙杰邹赵渭储博凯江晓亮
机械研究与应用 2021年1期
阮嘉宏,翁涌杰,俞龙杰,邹赵渭,储博凯,陈 龙,江晓亮
(衢州学院 机械工程学院,浙江 衢州 324000)
0 引 言
随着科学技术的不断发展和工业化的日趋成熟,智能和自动化正逐步取得突破性的进展,各行各业在迫切地需求综合性强的智能机器人。智能魔方还原机器人便是其中综合性的重要体现。结合多方面考虑,魔方还原机器人对机械步骤响应、还原速度,判断识别成功率以及效率,机械动作准确度都有极高的要求。目前一个能稳定快速还原魔方的机器人设计难度较高,需要有较多的技术综合,因此研究解魔方机器人的设计具有一定的科研价值及创新意义。
笔者针对这些上述要求提出了一种双臂二指型魔方[1]的结构设计方案,设计目标是快速稳定还原任意打乱的魔方。该机器人结构设计便于操控与移植算法,整体稳定型较高,普适性较强,成本低,具有高度扩展性。
1 总体方案设计
该双臂解魔方机器人设计包括机架和框架,两个臂,图像采集系统和控制系统。每只手臂由步进电机,支架,联轴器,气动滑环,气动手爪组成[2]。步进电机通过支架与底座固定,电机与滑环通过联轴器和光杆来连接,并用自己设计的3D打印零件将滑环的定子固定在底座上,最后气爪与滑环的转子相连接[3]。该机构使用一对1080P摄像机捕获图像,从而在确保识别稳定性的同时加快了识别速度。图1显示了魔方机器人的整体结构。
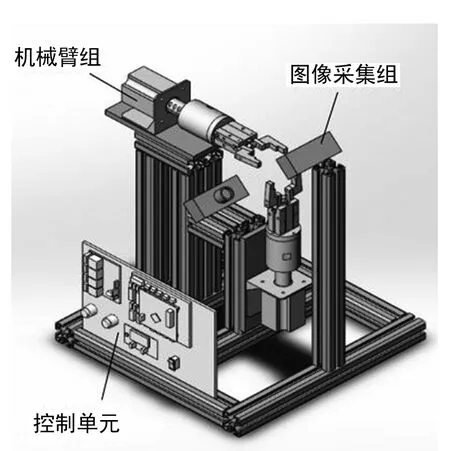
图1 魔方机器人总体结构图
上位机(计……
登录APP查看全文
