基于ANSYS的撬毛机器人臂架运动及刚柔耦合强度分析
2021-03-22王锋王凯颜武刚
王锋 王凯 颜武刚

摘 要:目前,人工撬毛存在一定的安全风险。本文通过前期对中小型矿山采场爆破后顶板的情况进行分析,研究出一款专门针对中小型矿山的小型撬毛机器人。撬毛臂架作为小型撬毛机器人的核心结构件,整体强度直接影响撬毛机器人能否正常使用。通过ANSYS对撬毛臂架进行整体力学分析,了解结构设计上的薄弱位置,从而更好地优化撬毛机器人。
关键词:撬毛;机器人;ANSYS
中图分类号:TD401;TP241 文献标识码:A 文章编号:1003-5168(2021)25-0024-03
Analysis of the Movement and Rigid-Flexible Coupling Strength of the Arm of a Crow Robot Based on ANSYS
WANG Feng WANG Kai YAN Wugang
(Hunan Chuangyuan High-tech Machinery Co., Ltd., Changsha Hunan 410205)
Abstract: At present, there is a certain safety risk in manual crushing. Through analyzing the situation of the roof after blasting in the mine stope in the early stage, this paper has developed a kind of miniaturized crushing robot which is specially used in small and medium-sized mines, as the core structural component, the strength of the whole structure directly affects whether the crushing robot can be used normally or not. Through the whole mechanics analysis of ANSYS, the weak position of the structure design can be known, to better optimize the crushing robot.
Keywords: crushing;robot;ANSYS
随着矿山行业配套软硬件的发展,机械化采矿技术得到广泛应用。当前大中型矿山采用机械化的撬毛台车进行撬毛作业,在提高生产效率的同时,大大降低了人工作业的劳动强度和安全风险。然而,机械化应用在国内中小型矿山的推进速度依然很慢,目前大多数中小型矿山仍然依靠人工进行撬毛作业,冒顶事故时有发生,存在极大的安全隐患。本文主要针对中小型矿山撬毛机器人开展相关研究[1-2]。
1 整机介绍
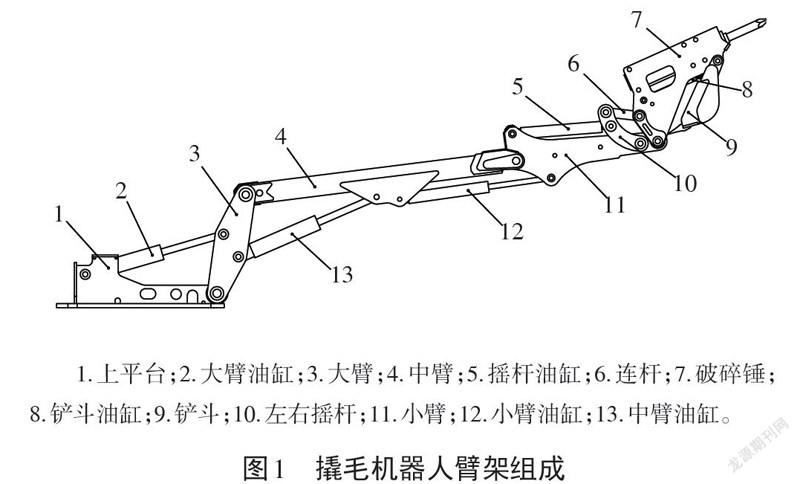
撬毛机器人主要由行走底盘、臂架總成、工作装置总成、上车平台总成(包含电机泵组总成、覆盖件总成、液压油箱、电缆卷筒及电控柜回转减速机等)、液压系统以及电气系统等组成。
撬毛机器人的主要技术特点:①模块化设计,拆装、运输及维修方便;②作业范围广,超长灵活的臂架系统,可以对爆破后的顶板及侧帮浮石进行撬毛;③采用履带底盘行走系统,地面适应性好,通过性强,维护成本低,操作简单;④整体外形结构设计紧凑,适合在采场内的狭小空间作业;⑤远程可视化遥控作业,可自行至采场任何位置,作业效率高,施工成本低,安全风险小。……