海底泥浆举升泵驱动电机无传感器矢量控制
2021-03-15李旋何新霞潘辉
电气传动 2021年5期
李旋,何新霞,潘辉
(中国石油大学(华东)新能源学院,山东青岛266580)
在海洋深水钻井过程中,随着水深加大,海底疏松的沉积和海水柱作用使得地层孔隙压力和破裂压力之间的裕量很小。如果钻井液柱压力与地层孔隙压力不能平衡,将会带来一系列的井控问题[1-2]。
基于海底泥浆举升钻井(subsea mud lift drilling,SMD)的无隔水管钻井是以双梯度钻井技术为基础的一种压力控制钻井技术。其基本工作原理是在海底井口附近安装海底泵,由海底泵通过小直径管线将井口的含岩屑钻井泥浆举升到钻井平台上。如图1所示,井眼环空中会产生两个压力梯度,井口到井底压力由环空内钻井液产生,海底到海面压力由隔水管内海水产生。
环空内压力变化不再以海面为参考点,而是以海底泥面为参考点,直线的斜度大大减小,环空内地层破裂压力和地层孔隙压力窗口相对变宽[3-5]。
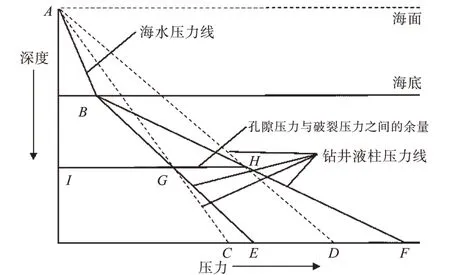
图1 双梯度钻井工作原理图Fig.1 Working principle of double gradient drilling
在SMD系统中,海底泵的控制问题非常关键。系统对举升泵的流量和压力的稳定性以及举升泵的工作范围都有比较高的要求。文献[6-7]中的SMD控制系统采用V/F变频调速控制,其虽能满足一般的调速要求,但是在低速时,由于V较小,而定子电阻上的压降所占的比例较大,使得电机的输出转矩随着输出频率的降低而减小。最大输出转矩太小将限制调速系统的带载能力,且系统的动静态特性以及安全性能还需进一步改善。根据SMD系统工作要求与自身高阶、大惯性、非线性、强耦合的特点,设计了基于Matlab仿真软件的SMD系统模型,并搭建实物实验平台对控制策略进行验证,研究海底泥浆举升钻井系统电机控制系统的性能。……
登录APP查看全文