重心反向粒子群优化算法在无线传感器定位优化中的应用*
2021-03-05吉滦峦
吉滦峦,谢 宏
(上海海事大学 信息工程学院,上海 201306)
0 引 言
节点定位技术是无线传感器网络(wireless sensor networks,WSNs)的主要技术之一,并具有广泛的应用领域[1]。针对无线传感器节点定位问题,国内外学者进行了大量的研究,目前的定位算法主要分为两种:基于测距的算法和无需测距的算法。无需测距的定位算法不需要额外的硬件支持,主要包括质心算法[2]、距离矢量—跳数( distance vector-hop,DV-Hop) 算法[3]、无定形( amorphous)算法[4]和APIT算法[5]。其中,DV-Hop算法实现简单,无需额外硬件支持,具有部署网络成本低的优点,是目前研究最广泛的算法之一。针对DV-Hop算法定位精度不高的问题,许多学者将遗传算法、鸟算法、蚁群算法、粒子群优化(particle swarm optimization,PSO)算法[6~8]等智能算法应用于节点定位,利用群体的智能寻优能力来对未知节点定位,这已经成为一个新的研究方向。
本文为了进一步提高定位效果,在充分研究传统DV-Hop算法和标准PSO算法的基础之上,提出重心反向粒子群优化(centroid oppositional particle swarm optimization,COPSO)算法,用COPSO算法来校正DV-Hop算法定位结果。
1 相关问题描述
1.1 DV-Hop定位
DV-Hop算法主要分为三个阶段。第一和第二阶段通过跳数和平均跳距计算未知节点到锚节点的估计距离di。在第三阶段利用最小二乘法、智能优化算法等方法计算未知节点坐标。
1.2 构建适应度函数
适应度函数用来评价粒子的品质,引导粒子在解空间中的搜索方向。计算适应度函数公式为
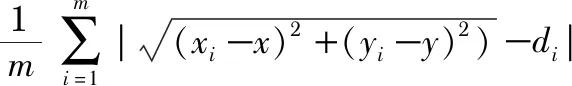
(1)
式中m为锚节点数目,(x,y)为未知节点坐标,(xi,yi)为第i个锚节点坐标,di为节点之间的距离。式中如果fitness(x,y) 最小,则未知节点的解和实际值之间的误差就越小,而此时(x,y)就为最优解。……
