永磁同步电机无传感器矢量控制技术研究
2021-02-18姜如霞
通信电源技术 2021年16期
王 金,姜如霞
(江西交通职业技术学院,江西 南昌 330013)
0 引 言
相对于普通交流变频电机,永磁同步电机(Permanent Magnet Synchronous Motor,PMSM)具有效率高、能量密度高、转矩惯量比大的特点以及环保低碳的优势[1]。同时,永磁同步电机克服了绕线同步电机需要励磁绕组、换向器、滑环而带来的限制,具有良好的低速性能。但是,相比于异步电机,PMSM在控制时存在失步问题,因此需要通过转子位置检测或速度检测装置来获得准确的转子位置。当不存在转子速度传感器时,则需要通过其他容易测得的电机非转速信号,如电机参数、定子电压以及定子电流等来获得电机的当前转速或转子位置,构成无速度传感器的PMSM控制器[2,3]。
1 基于滑模观测器的矢量控制方法
滑模观测器通过不连续的控制变换系统结构,迫使系统状态沿着特定路径滑向平衡点,趋于稳定[4]。滑模控制器的原理由下式给出,通过bang-bang控制输出量z控制电流误差趋于0,则电压估计量e~s趋近于真实感应电压es,通过对es的相位判断即可确定转子磁链位置[5,6]。基于滑模观测器的转子磁链观测算法表达式为:

式中,is为定子电流;为电流估计量;为电压估计量;vs*为电机转速;z为滑模控制器控制的输出量,A为,B为。
式(1)和式(2)的离散形式为:

其中矩阵F和G的表达式为:
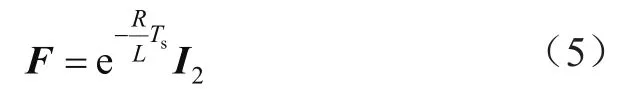

式中,I2表示2×2的单位矩阵。
转子磁链位置检测算法。转子定位表示PMSM转子静止状态下的转子磁链初始位置检测算法。
其基本原理是根据内置式PMSM的凸极效应造成PMSM转子位置不同时定子电感不同,通过检测电感的不同来确定转子磁链初始位置[7,8]。……
登录APP查看全文
